选分拣机,先别急着比机型,先把两组数算清楚:按件数统计的件型构成(软包、扁件、小件、纸箱、重件和异形件、圆件各占多少),和高峰小时处理量;然后再看目的地数量和场地净高。软包和小件多、目的地上百个,我们一般选交叉带;纸箱和周转箱为主、目的地在几十个以内,摆轮或滑块更合适;层高受限、目的地经常调整或者季节波动大,再去看矩阵和机器人分拣。
先说结论
- 选型用的是高峰小时处理量,不是日均量;到件集中的仓,拿日均量除以运行小时,得出的数可能只有高峰的几分之一。
- 摆轮靠轮子和包裹底面的摩擦转向,适合底面平整的纸箱和周转箱,软包比例高的仓要优先看交叉带、窄带或机器人分拣。
- 整套系统的能力取卸车、单件分离、供件、DWS 到格口各段里最小的那一段,分拣机本身经常不是瓶颈。
先把件型和高峰小时算清楚
件型分布按件数统计,不按重量,也不按货值。我们一般请客户从 WMS 或快递系统导出至少一个旺季周的明细,分成几类:软包(塑料袋、气泡袋)、扁件(文件封、薄袋)、小件(最短边在 100 mm 上下、接近设备下限的,低于最小通过尺寸的另计)、常规纸箱、重件和超大件,以及圆件和不规则件(筒、桶、轮胎类)。每类除了比例,还要有尺寸和重量的分布区间,光给一个平均值不够用。
处理量看高峰小时。举个算例:一天 4 万件,到件集中在晚上 6 小时,高峰那一小时占全天 25%,高峰就是每小时 1 万件;要是按 20 小时运行平摊,只有每小时 2,000 件。这两个数对应的是两类设备。在高峰数上再叠加未来 3–5 年的增长和大促系数,才是设计处理量。
选型前还有三件事要问清。目的地数量:按什么分(线路、网点、门店、承运商、订单),现在有多少个,旺季要不要临时加,异常口和扩展口也要留出来。场地:平面图、立柱间距、净高、地面承载;环形线要看长度和宽度,双层格口要看净高,机器人平台要看平台面积和平台下面的集袋空间。下游:分完以后是人工装袋、装笼、装车,还是接码垛。下游接不住,格口就会满,环线上的件只能再转一圈,直线分拣则堵在分流口,后面的线跟着停。
德国 VDI 3619 指南附了一张分拣系统的核对清单,拿来对照自己的需求表查漏,挺好用。
五类分拣方式各适合什么件型?
交叉带分拣机
小车连续运行,每辆车上有一段横向皮带,到了格口皮带一转,就把包裹送出去。包裹是靠皮带摩擦横向送出的,不是从侧面推挤,所以软包、小件、扁件都是它的强项;圆件和特别软的袋子,要试机确认。
单点车位数由速度和节距定:每小时经过同一点的小车数 = 速度(m/s)× 3,600 ÷ 节距(m),2.0 m/s、600 mm 节距正好是 12,000 个车位/h。实际件数会比车位数少,因为长件占两个车位,读码失败、格口满的件要循环再分,供件也放不满每个车位。供件点加得再多,填的也是同一批车位,不能按供件点个数去乘;只有小车在一圈里卸完又装,整线件数才可能高于单点车位数。所以报处理量,要把速度、节距和一圈装几次一起写明。
按我们以前做的项目,600 mm 节距、约 2 m/s、一圈装一次,一般在 12,000 件/h 以内;写到 15,000 件/h 以上,就得说明速度更高或者一圈多次装载。节距收到 400–500 mm 只适合小件,件长超过节距要占两个车位,甚至放不下;处理量要求高,也不等于非用小节距不可。直线布局用同一套算法,车位通常更少。详见交叉带分拣机。
摆轮分拣机
成排可转向的小轮把包裹斜推到左右滑道,分流角度一般做 30° 或 45°,单侧双侧都有,模块和直线输送段拼起来就是一条线。它靠轮子和包裹底面的摩擦改变方向,所以适合底面平整的纸箱和周转箱。软包、袋装件底面又软又不平,接触点少,容易打滑或者分流不到位,圆件会滚偏。软包比例一高,摆轮的分拣准确率会明显下降,这时候别硬上。
它的长处是投资、占地和安装周期都小。中小型分拨、出库按线路分道,或者在交叉带前面做粗分,都可以用它。详见摆轮分拣机。
滑块分拣机
输送面由一根根板条组成,板条上的滑块到分拣点斜向滑动,把箱子推进侧滑道,箱子全程不离开输送面,分流角度一般是 20° 或 30°。包装损伤和噪音通常比摆轮小,零售配送中心按门店分整箱、食品饮料和医药仓整箱出库,用它都合适。滑块要求箱与箱之间有稳定的间距,不小于 150 mm,速度高或箱子长时还要再加大,所以前面一般要配自动拉距。软包和小件别往它上面放,它本来就不是为这类件设计的。详见滑块分拣机。
窄带和矩阵分拣
窄带分拣机一般做成直线式,用窄皮带模块转向分流,和包裹的接触面比摆轮大,对软包的适应性好一些。MHI 的输送分拣资料也提到,出货端处理量高,或者件的尺寸重量跨度大时,更可能用窄带或滑块分拣机。窄带的处理量和适用件型,我们按项目核算,这里不给数。
矩阵分拣用网格排列的皮带单元把包裹一格格送到目的地,模块边长有 600 mm 左右的,也有别的尺寸,没有统一标准。它不需要环形线和螺旋滑槽,但路径要现场规划;件多了会互相挡路,目的地和交叉一多,处理量就上不去,不能按模块数量线性往上加。场地要看梁下净高和出货空间,没有一个固定的层高要求。净高受限、场地不规则、目的地经常变的仓库用它合适,退货分拣、主分拣机后面的二次细分也可以用。
机器人分拣
小型分拣机器人在钢平台上跑,按地面二维码导航,到了目的格口把包裹投进下面的袋子或箱子。格口数受平台面积和格口间距限制,从几十个到近千个不等。机器人越多处理量越高,但多了会互相避让,不能按台数线性加;哪件去哪个格口、派哪台机器人,都要实时调度,调度做得好不好,直接影响处理量。机器人以后可以增减,格口能不能再开,要看平台当初有没有预留。上线要多久,跟平台大小关系很大,得按项目排。
它的限制在件型:常规机型包裹不超过 5 kg(另有 10 kg 机型),尺寸不超过 600×400×300 mm,重件和大件要另走一条线。租赁仓库、季节波动大的电商仓和城市末端分拨,比较适合用它。详见机器人分拣系统。
各机型的处理量和适用条件
下表的处理量和目的地数,是我们团队过去项目里的经验值,条件写在表里,只能拿来做初步判断;同一种机型,件型和供件方式不同,实际处理量可以差很多。给需求定档时,可以参考 MHI 资料的划分:每分钟 100 箱以下算低速,100–150 箱算中速,200 箱以上算高速(150–200 箱之间资料里没有单列),换算过来大约是每小时 6,000 箱以下、6,000–9,000 箱和 12,000 箱以上。
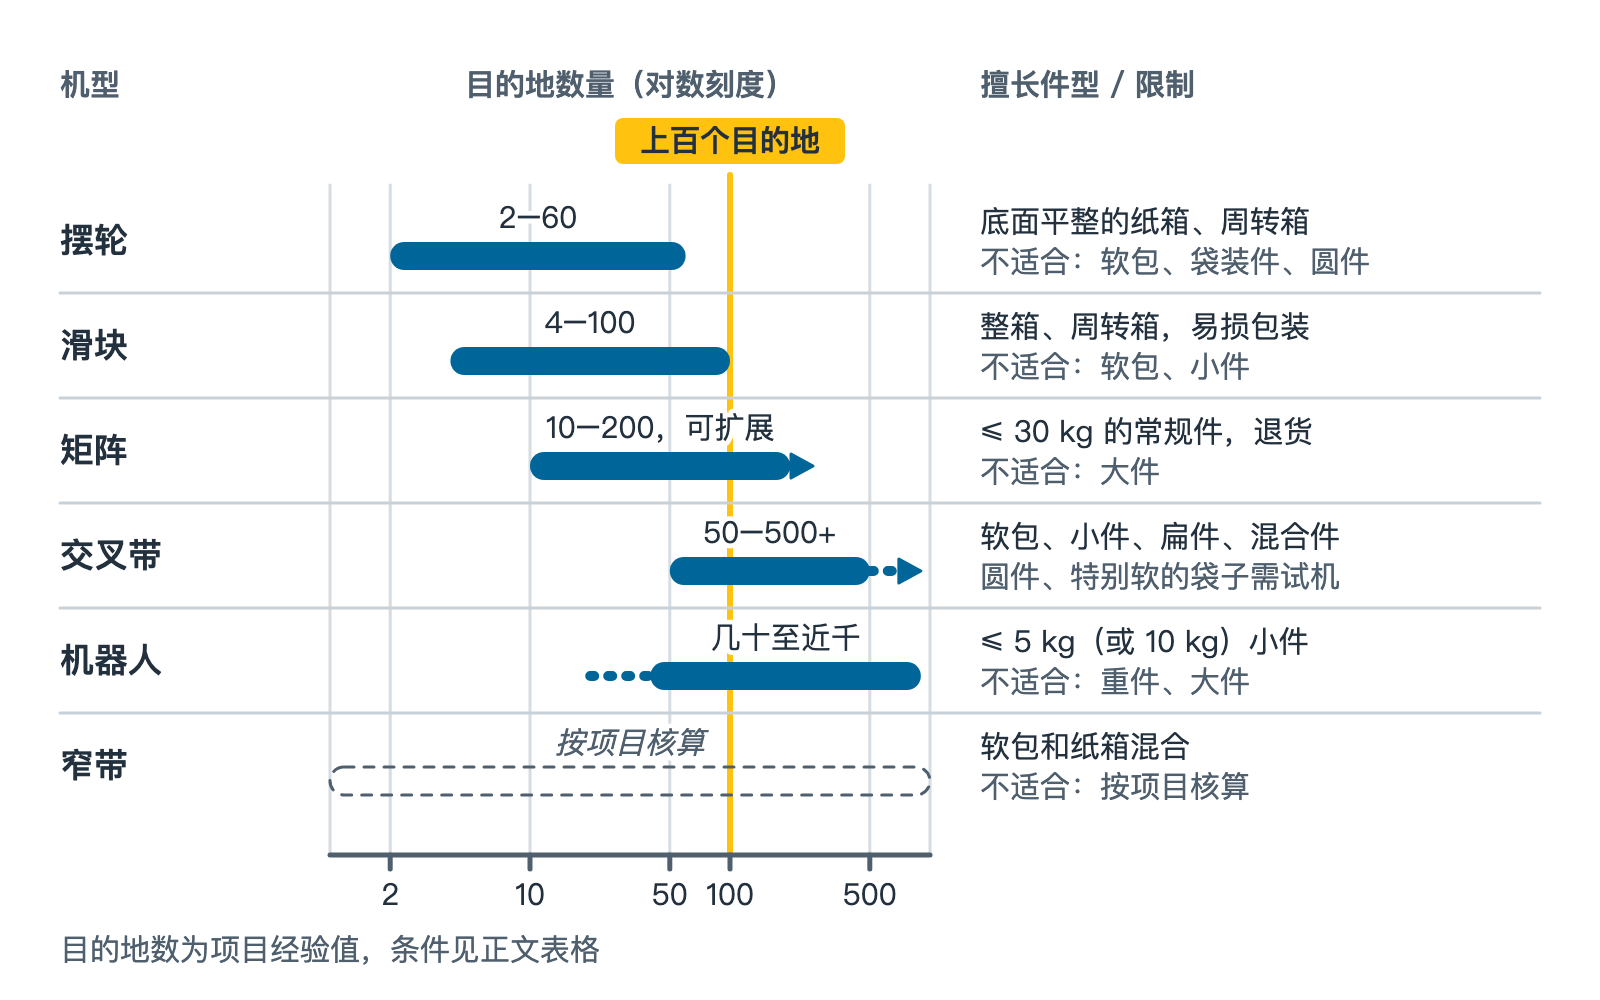
| 机型 | 处理量(经验值) | 目的地 | 擅长件型 | 不适合 | 场地要点 |
|---|---|---|---|---|---|
| 交叉带 | 环形 8,000–25,000 件/h,按速度、节距、一圈装载次数核算;直线 4,000–10,000 件/h | 50–500+ | 软包、小件、扁件、混合件 | 圆件、特别软的袋子需试机;超过 30 kg 要重载机型 | 环线要长宽;双层格口要净高 |
| 摆轮 | 1,500–8,000 件/h | 2–60 | 底面平整的纸箱、周转箱 | 软包、袋装件、圆件 | 直线段拼接,改造小 |
| 滑块 | 4,000–12,000 箱/h,箱间距 ≥ 150 mm | 4–100 | 整箱、周转箱,易损包装 | 软包、小件 | 要足够长度和自动拉距 |
| 窄带 | 按项目核算 | 按项目核算 | 软包和纸箱混合 | 按项目核算 | 直线布局 |
| 矩阵 | 路径顺、模块逐步加时约 2,000–10,000 件/h,交叉多时下降 | 10–200,可扩展 | ≤ 30 kg 的常规件,退货 | 大件 | 梁下净高和出货空间单独核算,场地可不规则 |
| 机器人 | 每小时数千至约 2 万件,随台数增加,有避让损失 | 随面积和格口间距,多的近千 | ≤ 5 kg(或 10 kg)小件 | 重件、大件 | 平台面积、平台下集袋空间、地面承载 |
分拣机跑不满,问题常在哪一段?
分拣机达不到标称能力,我们一般先查前段,按卸车、单件分离、供件、DWS 的顺序一段段看。下面给的单台能力,也都是我们以前项目里的范围。
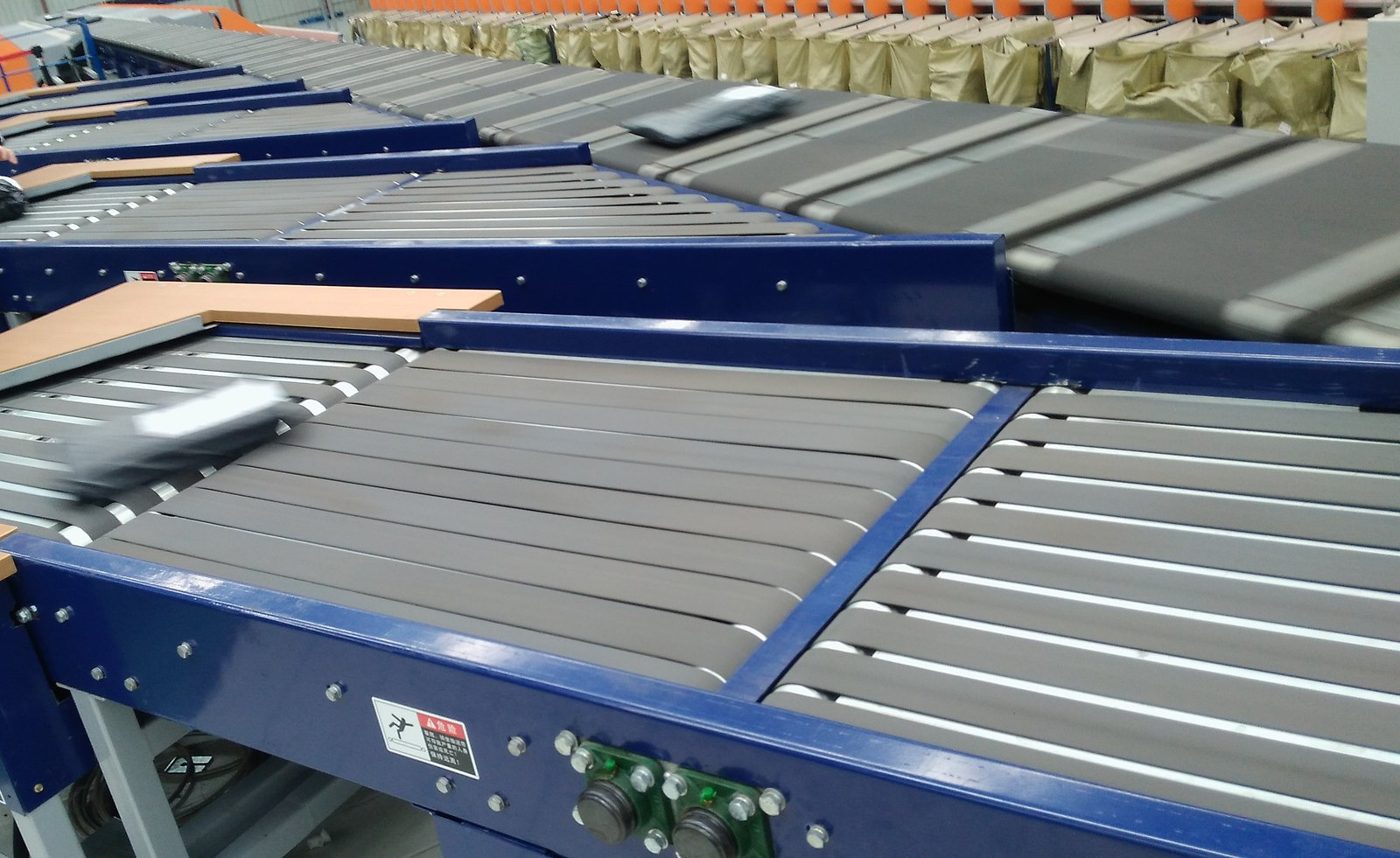
卸车口有几个、伸缩皮带机怎么配,决定了每小时有多少件能进系统。卸车口不够,后面全在等料。
成堆、并排、贴在一起的包裹,不能直接上分拣机。靠人工一件件摆,要的人多,夜班也难招。换成单件分离与自动供包,用视觉识别加独立调速的皮带矩阵把包裹拉开、排成单列,单线大约 4,000–10,000 件/h,分不开的件剔到人工道。
供件台的数量,直接决定分拣机能不能跑满。交叉带上人工供件,单台大约 1,000–1,500 件/h,自动供包单台约 1,500–4,000 件/h,随件型和操作熟练度变。设计高峰 12,000 件/h 如果全靠人工供件,要 8–12 个供件台,这还是按单台能力满打满算的,换班和异常还得再留余量。只按分拣机的标称能力报方案、不按单台供件能力倒推台数,结果就是很多车位空着跑。
DWS(动态尺寸称重扫码)单台约 3,000–6,000 件/h,前提是连续式、包裹已经单件分离。流量大的线要并联几台,或者放到每条供件支线上,别放在汇总后的主线上。包裹没分开、间距不够,就测不准、读不出。
格口这头也要留出路。读不出码、没有目的地、超尺寸超重、格口满的件,都要有异常口和人工处理区,DWS 的异常件也要单独一条剔除道;没有这些,件只能在环线上循环占着车位,或者被分进别的格口。评估方案时,我们从卸车口一路算到格口,每一段写出能力,取最小的那一段当系统能力。
土耳其快递件大多不到 2 kg,分拣机怎么选?
土耳其信息通信技术管理局(BTK)2026 年第一期邮政行业市场数据报告显示,2026 年上半年全国邮政包裹和快递件约 7.28 亿件,按件数算,约 82% 在 2 kg 及以下,约 17% 在 2–20 kg,20 kg 以上约占 1%。这是全国所有承运商的合计,而且只按重量分档,看不出软包和纸箱各占多少,也看不出尺寸。
轻件为主的时候,我们的取舍大致是这样。目的地多、软包和小件混在一起的分拨中心,交叉带最稳;重件比例低,标准载重的机型一般就够,超过 30 kg 的少量件另走一条线。直线布局、目的地不多、软包纸箱混合的仓,可以拿窄带和交叉带比一比,窄带要用自己的件试过。
摆轮要慎重。件轻、底面小或者软,轮子能借的摩擦力就少,打滑和偏转不到位的风险更大,我们只在纸箱和周转箱为主的出库线或粗分段用它,轻小软件另走一条线。机器人分拣从重量上看,能覆盖 2 kg 以下的大部分件,但尺寸上限、格口数和平台面积还得另核,2–20 kg 那部分件要另配线。
全国数据只能当背景看。服装和小商品电商仓软包多,家电、家居和快消分销以纸箱为主,同一个城市的两个仓可能完全不一样。最靠得住的,还是拿自己的出库明细按前面的分类统计一遍,大促期间的数据单独拿出来看。设备要是供到欧盟,分拣线的安全设计可以对照 EN 619 的 2022 版,这一版把分拣机写进了适用范围;土耳其项目以当地主管部门的要求为准。
常见问题
问:交叉带和窄带都能分软包,到底选哪个?
答:目的地上百个、处理量高、场地放得下环线,我们选交叉带。要是直线布局、目的地不多、软包纸箱混着,可以比一比窄带,不过它的能力要按项目核算,最好拿自己的件试过再定。
问:设备供货前要不要试机?拿什么件试?
答:要试。挑仓里最软、最薄、最圆和最重的那几类件,记下错分、打滑、卡件和要人工处理的比例,结果写进 FAT 出厂验收条件。
问:以后业务量涨了,分拣机还能往上加吗?
答:看机型。交叉带的上限在速度和节距上,加供件台只是把车位填得更满;机器人分拣可以加台数,但有避让损失,格口要提前预留;矩阵加模块也不是线性增长。所以选型时就按未来 3–5 年的设计处理量留够余量。
文中的算例是典型工况;经验数字来自我们团队过去的项目,只作初步参考,具体按项目核算。
参考资料
- 土耳其信息通信技术管理局(BTK):Türkiye Posta Sektörü Pazar Verileri Raporu 2026-1(第 2.2、2.2.1 节,包裹件量与重量分布):https://www.btk.gov.tr/posta-sektoru-pazar-verileri-raporu
- VDI 3619:2017-04 Sortier- und Verteilsysteme für Stückgut(件货分拣与分配系统):https://www.vdi.de/richtlinien/details/vdi-3619-sorting-and-distribution-systems-for-parcel-goods
- MHI 输送与分拣系统行业组(CSS):Handling Applications with Conveyor and Sortation Systems:https://media.videos.mhi.org/wp-content/uploads/2024/04/04115539/Handling-Applications-with-Conveyor-and-Sortation-Systems.pdf
- EN 619:2022 Continuous handling equipment and systems — Safety requirements for equipment for mechanical handling of unit loads(BSI 页面):https://knowledge.bsigroup.com/products/continuous-handling-equipment-and-systems-safety-requirements-for-equipment-for-mechanical-handling-of-unit-loads
- Boysen, Briskorn, Fedtke, Schmickerath:Automated sortation conveyors: A survey from an operational research perspective,European Journal of Operational Research 276(3), 2019:https://doi.org/10.1016/j.ejor.2018.08.014
- Boysen, Schwerdfeger, Ulmer:Robotized sorting systems: Large-scale scheduling under real-time conditions with limited lookahead,European Journal of Operational Research 310(2), 2023:https://doi.org/10.1016/j.ejor.2023.03.037
在规划分拣中心或电商仓的话,可以把平面图、件型明细和高峰小时数据发给我们 EMMANUEL 技术团队,我们按项目核算机型、供件台数量和前段配置:联系我们。