AMR для транспортировки лотков
Роликовый или ленточный верх сам стыкуется с конвейерами станций, поэтому лотки перемещаются между линиями без ручной перевозки тележек.
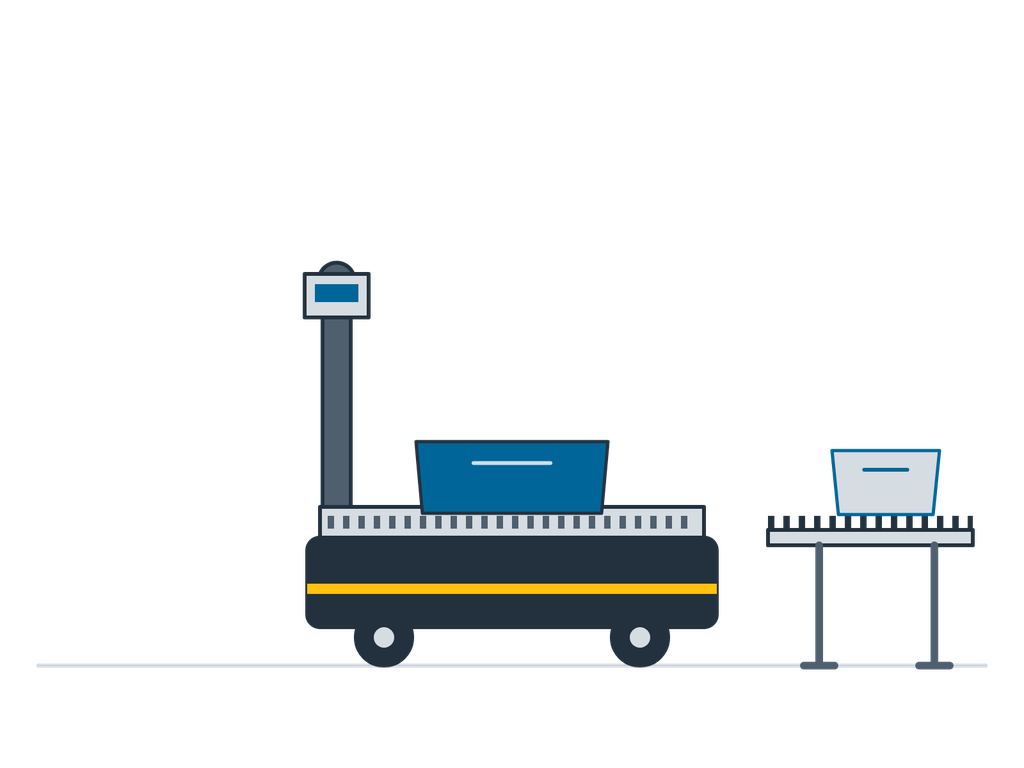
Роликовый или ленточный верх сам стыкуется с конвейерами станций, поэтому лотки перемещаются между линиями без ручной перевозки тележек.
Роликовый или ленточный верх сам стыкуется с конвейерами станций, поэтому лотки перемещаются между линиями без ручной перевозки тележек.
Мобильный робот (AMR) для транспортировки лотков оснащён сверху роликовым или ленточным модулем и автоматически стыкуется с конвейерами станций, перемещая лотки, картонные короба или треи между рабочими местами и складом. Он заменяет стационарные конвейерные трассы гибкими маршрутами, благодаря чему перепланировка линий не требует механического перемонтажа. Навигация по технологии лазерного SLAM обеспечивает безопасную работу в общих с персоналом зонах.
| Грузоподъёмность | 100–300 kg |
|---|---|
| Верхний модуль | Одинарный или двойной роликовый / ленточный настил, двунаправленная стыковка |
| Лотки | Стандартные лотки и короба 600×400 mm |
| Навигация | Лазерный SLAM на маршруте; стыковка с конвейерами по упорам, штыревым ловителям или системе вторичного позиционирования с точностью около ±5–10 mm |
| Скорость | ≤ 1,5 m/s |
| Аккумулятор | Литиевый, автоматическая зарядка |
| Безопасность | Сканеры безопасности, кнопка аварийного останова, звуковая и световая сигнализация |
Приведены типичные диапазоны конфигураций; точные характеристики определяются под конкретный проект.