نظام روبوتات مناولة الصناديق
بلا قضبان أو مصاعد: تُهيأ الرفوف لتناسب الروبوتات التي تحمل الصناديق عبر الممرات وتبدأ التشغيل الفعلي خلال أشهر.
بلا قضبان أو مصاعد: تُهيأ الرفوف لتناسب الروبوتات التي تحمل الصناديق عبر الممرات وتبدأ التشغيل الفعلي خلال أشهر.
بلا قضبان أو مصاعد: تُهيأ الرفوف لتناسب الروبوتات التي تحمل الصناديق عبر الممرات وتبدأ التشغيل الفعلي خلال أشهر.
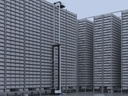
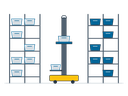
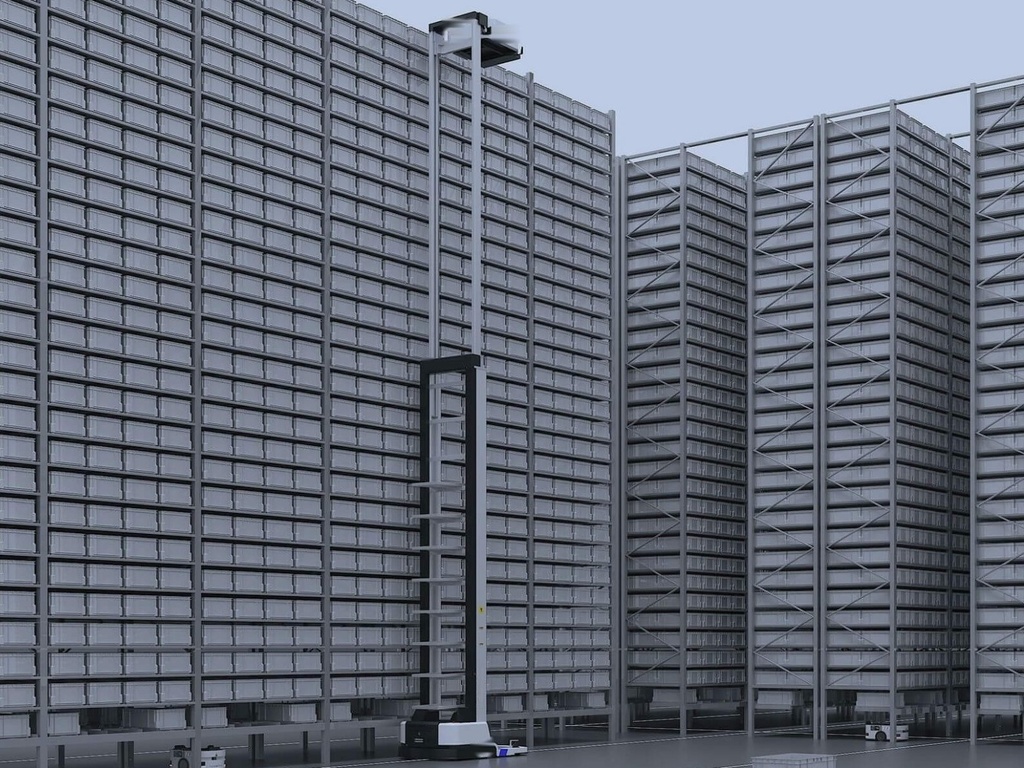
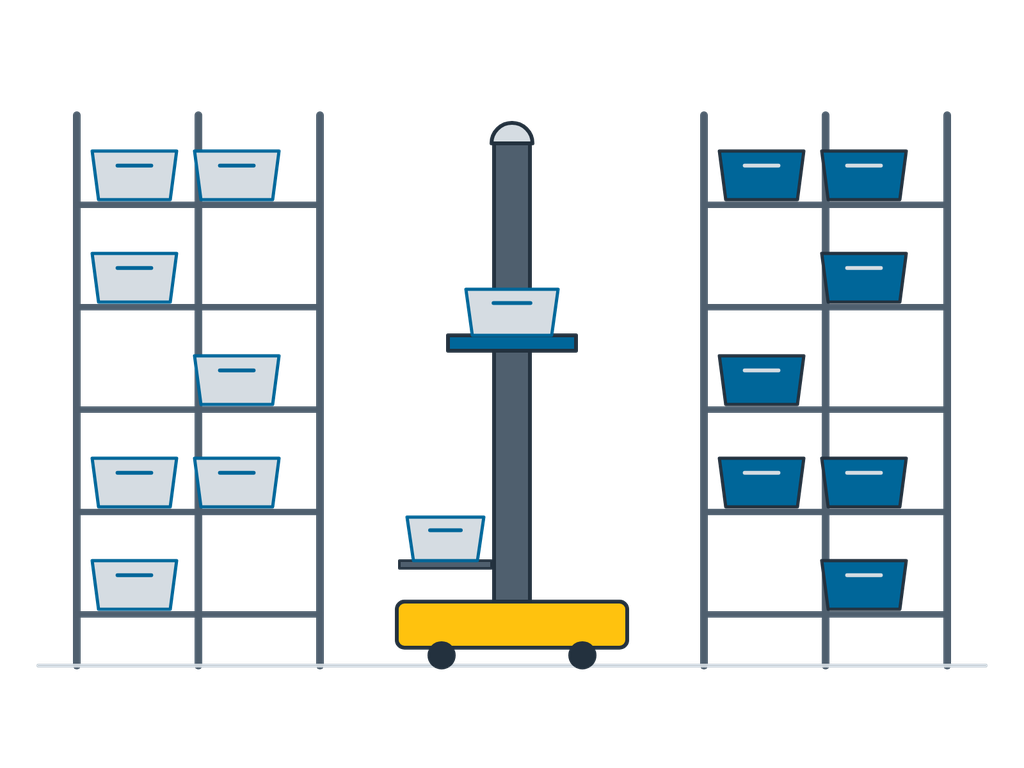
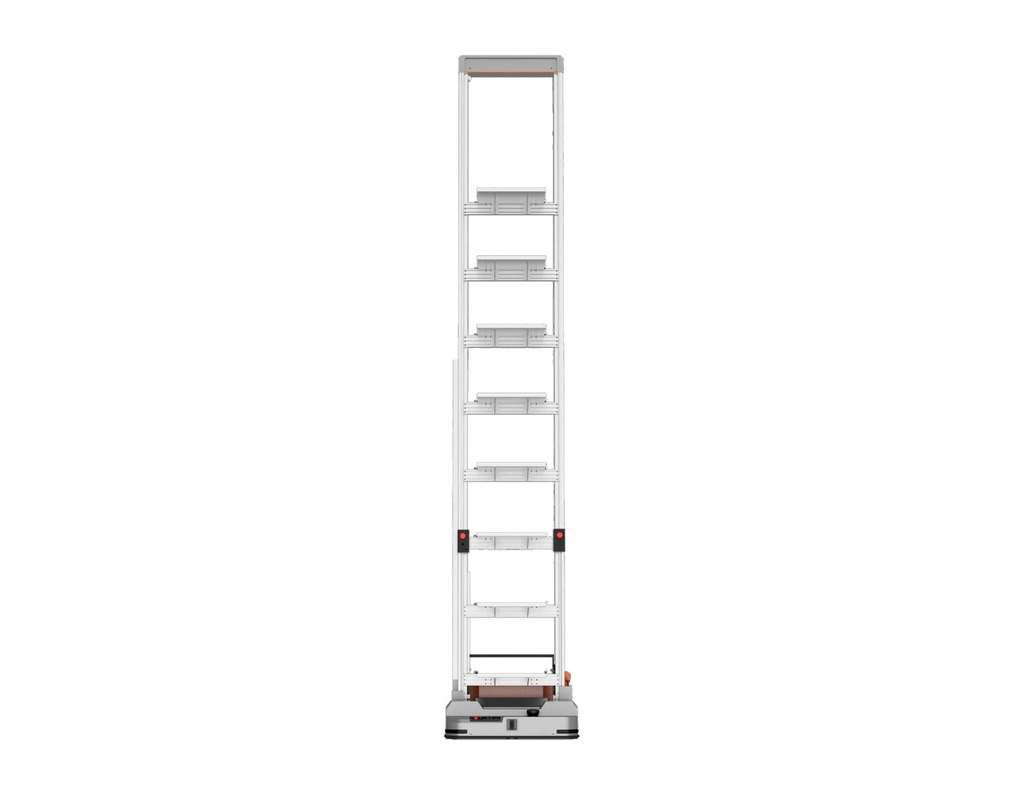
روبوت مناولة الصناديق (ACR) هو روبوت متنقل مزود بصارٍ يسحب الصناديق البلاستيكية من الرفوف، حتى ارتفاع 10 m في الطرازات عالية الوصول، ويحمل عدة صناديق في المرة الواحدة ويسلمها إلى محطة عمل أو ناقل. ويجب تهيئة الرفوف من حيث فتحة الصندوق وارتفاع المستوى وعرض الممر؛ لذا لا يمكن استخدام رفوف المنصات الحالية كما هي. ويتنقل الروبوت بواسطة أكواد أرضية، دون قضبان أو مصاعد ثابتة، مما يجعل مدة التنفيذ قصيرة وينمو الأسطول مع نمو العمل. وهو يناسب المستودعات التي يمكنها تغيير رفوفها ومنشآت التجارة الإلكترونية التي تحتاج إلى سعة سريعة.
| ارتفاع الوصول | ≤ 8 m (الطراز عالي الوصول ≤ 10 m) |
|---|---|
| مقاسات الصناديق | 600×400 / 400×300 mm والكراتين |
| الحمولة لكل صندوق | ≤ 30 kg |
| السعة المحمولة على الروبوت | 6–8 صناديق |
| السرعة | ≤ 2 m/s |
| القدرة لكل روبوت | 100–200 صندوق/ساعة |
| الملاحة | أكواد أرضية، لتحديد الموقع واسترجاع الصناديق |
| الشحن | أوتوماتيكي، ليثيوم |
الأرقام تمثل نطاقات تكوين نموذجية؛ وتُحدَّد المواصفات الدقيقة لكل مشروع.