Sistema de robots manipuladores de cajas
Sin carriles ni elevadores: las estanterías se configuran para los robots, que transportan cubetas por los pasillos y entran en operación en cuestión de meses.
Sin carriles ni elevadores: las estanterías se configuran para los robots, que transportan cubetas por los pasillos y entran en operación en cuestión de meses.
Sin carriles ni elevadores: las estanterías se configuran para los robots, que transportan cubetas por los pasillos y entran en operación en cuestión de meses.
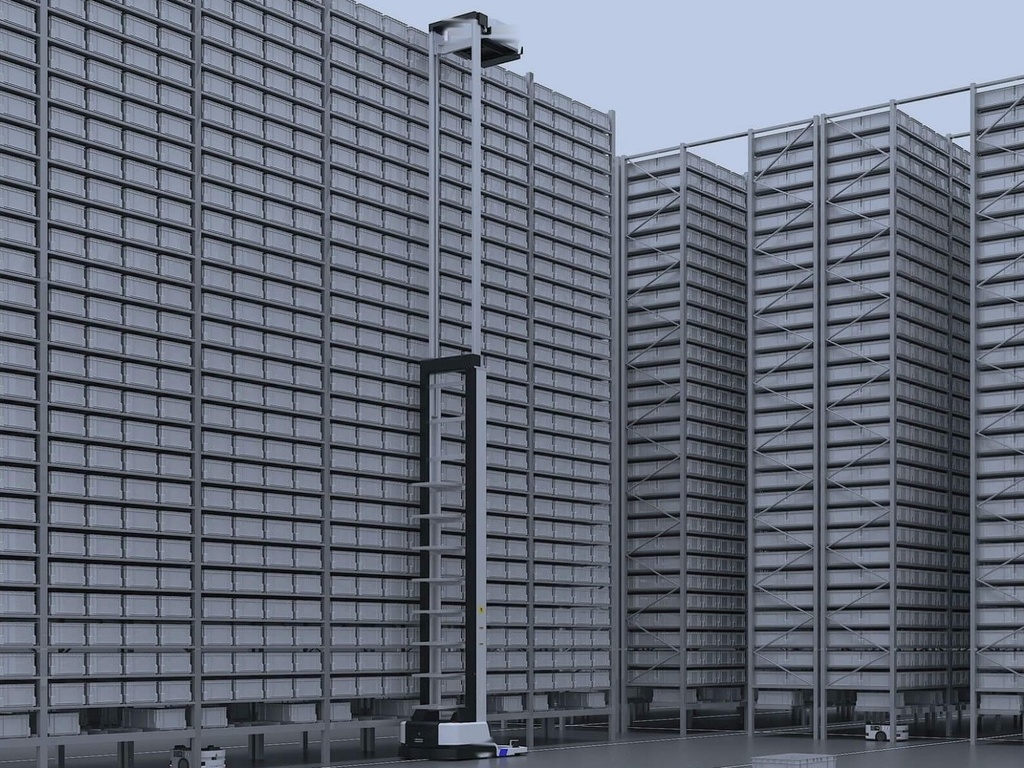
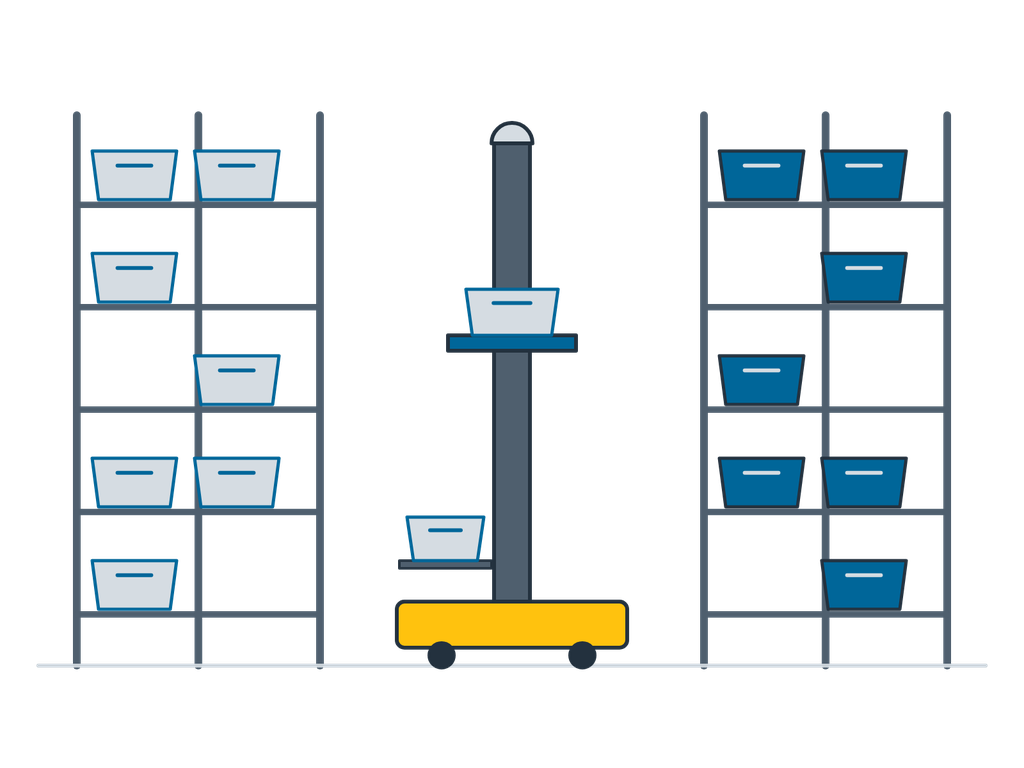
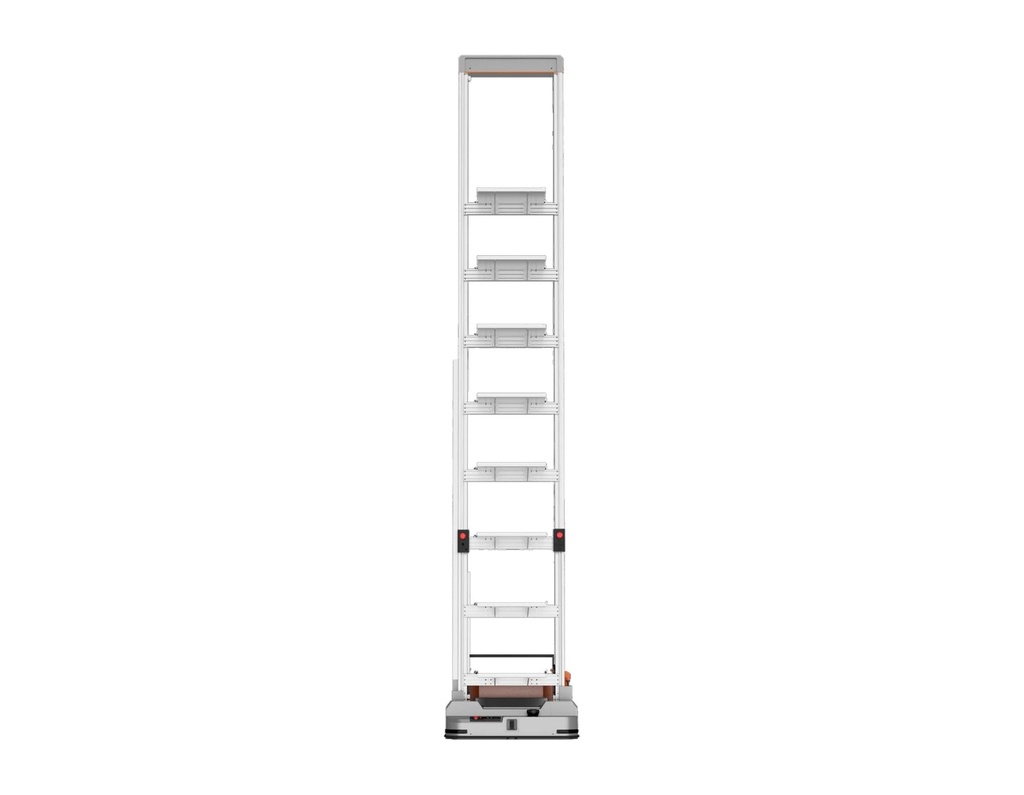
Un robot manipulador de cajas (ACR) es un robot móvil con mástil que toma cubetas de las estanterías, de hasta 10 m en los modelos de gran alcance, transporta varias a la vez y las entrega en un puesto de trabajo o en un transportador. Las estanterías deben configurarse para el hueco de la cubeta, la altura del nivel y el ancho del pasillo; las estanterías de paletización existentes no pueden utilizarse tal cual. Navega mediante códigos en el suelo, sin carriles ni elevadores fijos, por lo que la implantación es corta y la flota crece con el negocio. Es adecuado para almacenes que pueden cambiar sus estanterías y centros de comercio electrónico que necesitan capacidad con rapidez.
| Altura de alcance | ≤ 8 m (gran alcance ≤ 10 m) |
|---|---|
| Tamaños de cubeta | 600×400 / 400×300 mm y cajas de cartón |
| Carga por cubeta | ≤ 30 kg |
| Capacidad a bordo | 6–8 cubetas |
| Velocidad | ≤ 2 m/s |
| Capacidad por robot | 100–200 cubetas/h |
| Navegación | Códigos en el suelo, para posicionamiento y extracción de cubetas |
| Carga de batería | Automática, litio |
Las cifras corresponden a rangos de configuración típicos; las especificaciones exactas se definen por proyecto.