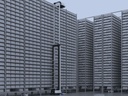
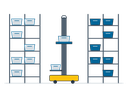
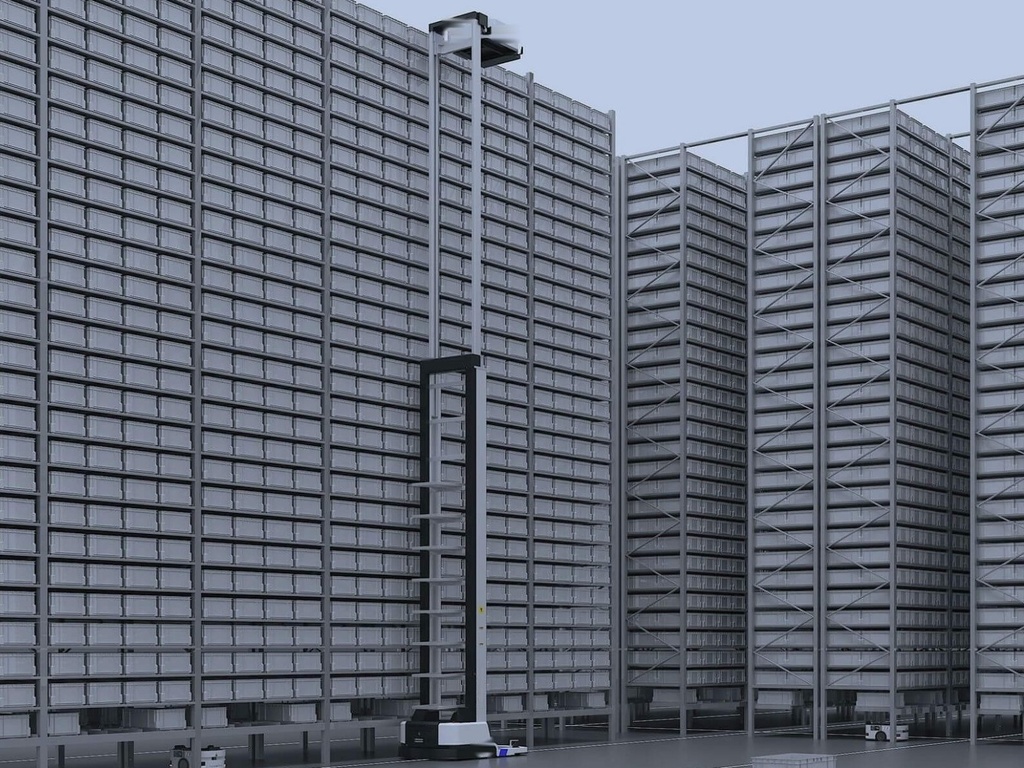
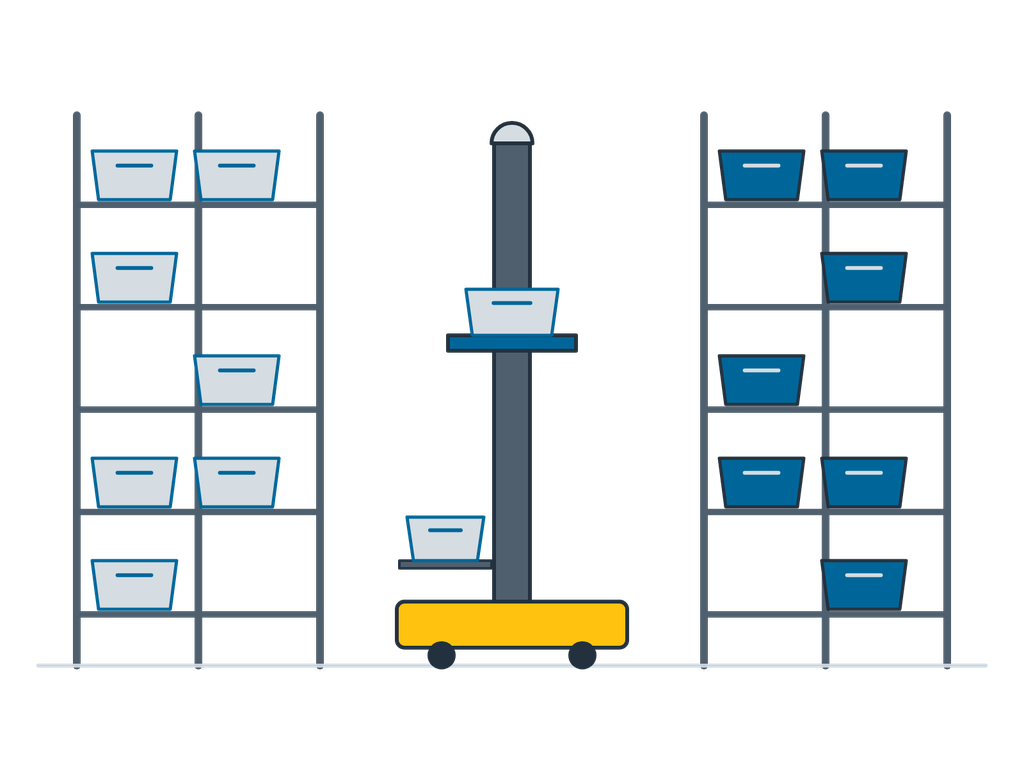
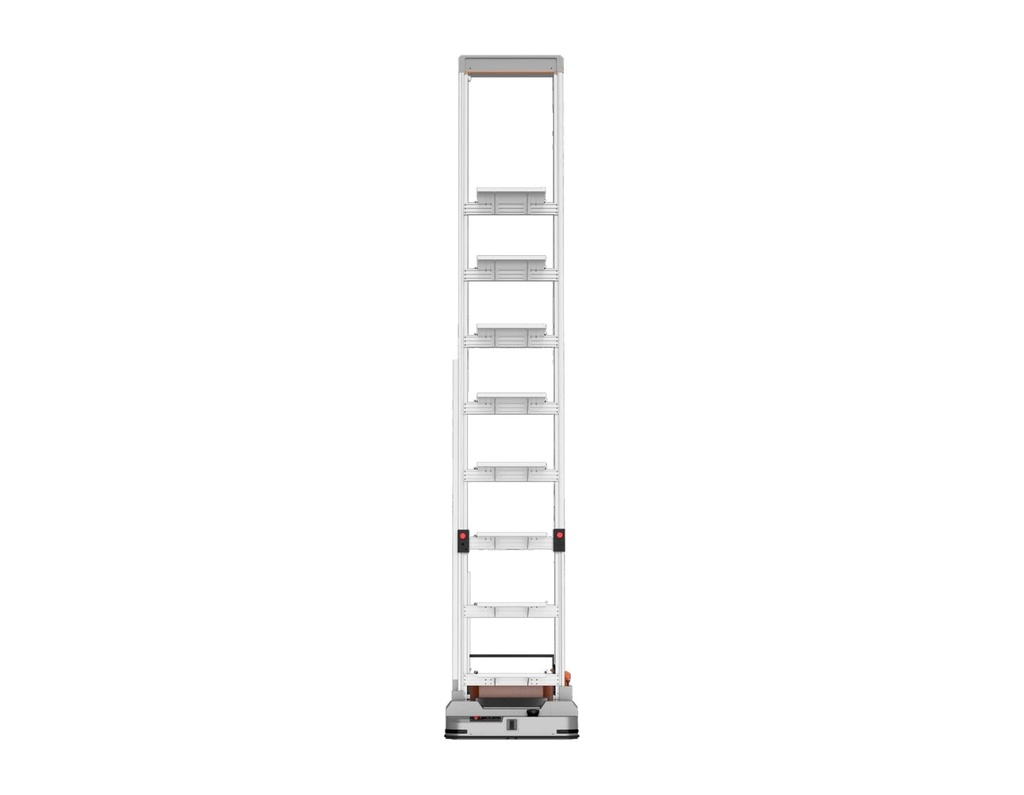
Kasa taşıma robotu sistemi
Ray veya lift yok: raflar robotlara göre yapılandırılır, robotlar koridorlarda kasaları taşır ve sistem aylar içinde devreye alınır.
Ray veya lift yok: raflar robotlara göre yapılandırılır, robotlar koridorlarda kasaları taşır ve sistem aylar içinde devreye alınır.
Ray veya lift yok: raflar robotlara göre yapılandırılır, robotlar koridorlarda kasaları taşır ve sistem aylar içinde devreye alınır.
Kasa taşıma robotu (ACR), raflardan (yüksek erişimli modellerde 10 m'ye kadar) kasaları alan, aynı anda birkaç tanesini taşıyan ve bunları bir çalışma istasyonuna veya konveyöre teslim eden kolonlu bir mobil robottur. Rafların kasa açıklığına, kat yüksekliğine ve koridor genişliğine göre yapılandırılması gerekir; mevcut palet rafları olduğu gibi kullanılamaz. Ray veya sabit lift olmadan zemin kodlarıyla yön bulur; bu sayede devreye alma süresi kısadır ve filo iş hacmiyle birlikte büyür. Raflarını değiştirebilen depolara ve hızlıca kapasiteye ihtiyaç duyan e-ticaret tesislerine uygundur.
| Erişim yüksekliği | ≤ 8 m (yüksek erişimli ≤ 10 m) |
|---|---|
| Kasa ölçüleri | 600×400 / 400×300 mm ve koliler |
| Kasa başına yük | ≤ 30 kg |
| Araç üstü tampon | 6–8 kasa |
| Hız | ≤ 2 m/s |
| Robot başına kapasite | 100–200 kasa/saat |
| Navigasyon | Konumlandırma ve kasa çekme için zemin kodları |
| Şarj | Otomatik, lityum |
Rakamlar tipik yapılandırma aralıklarıdır; kesin teknik özellikler projeye göre belirlenir.