Система роботів для роботи з лотками та коробками
Без рейок і підйомників: поличкові стелажі налаштовуються під роботів, які возять лотки проходами й запускаються в роботу за лічені місяці.
Без рейок і підйомників: поличкові стелажі налаштовуються під роботів, які возять лотки проходами й запускаються в роботу за лічені місяці.
Без рейок і підйомників: поличкові стелажі налаштовуються під роботів, які возять лотки проходами й запускаються в роботу за лічені місяці.
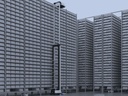
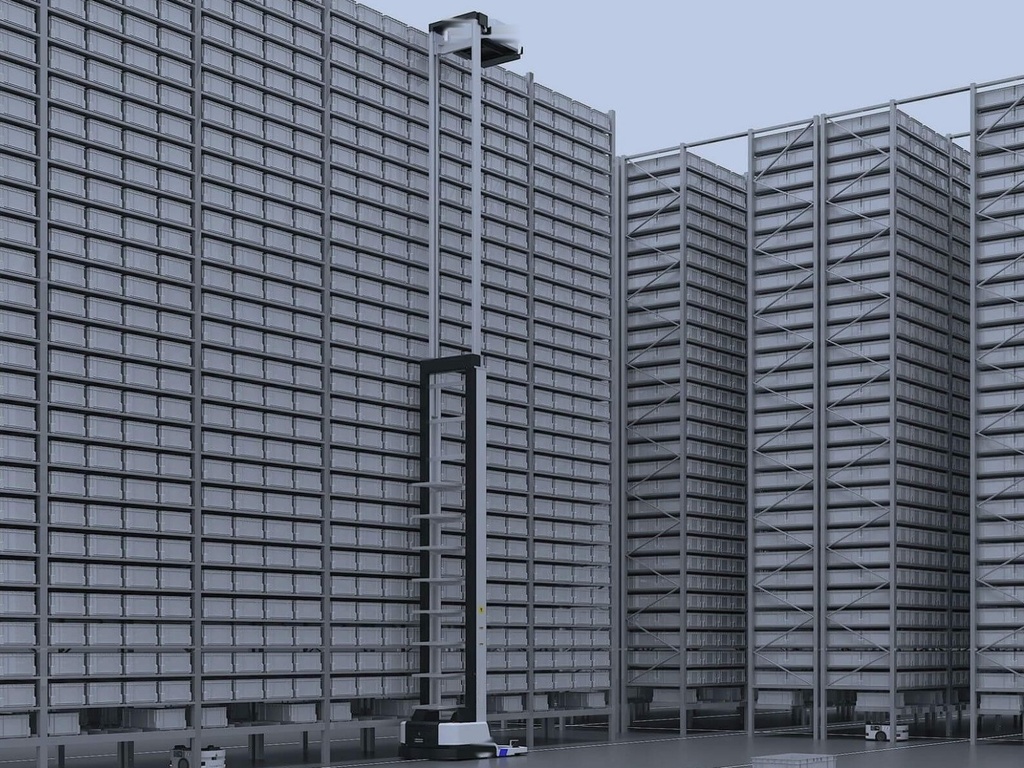
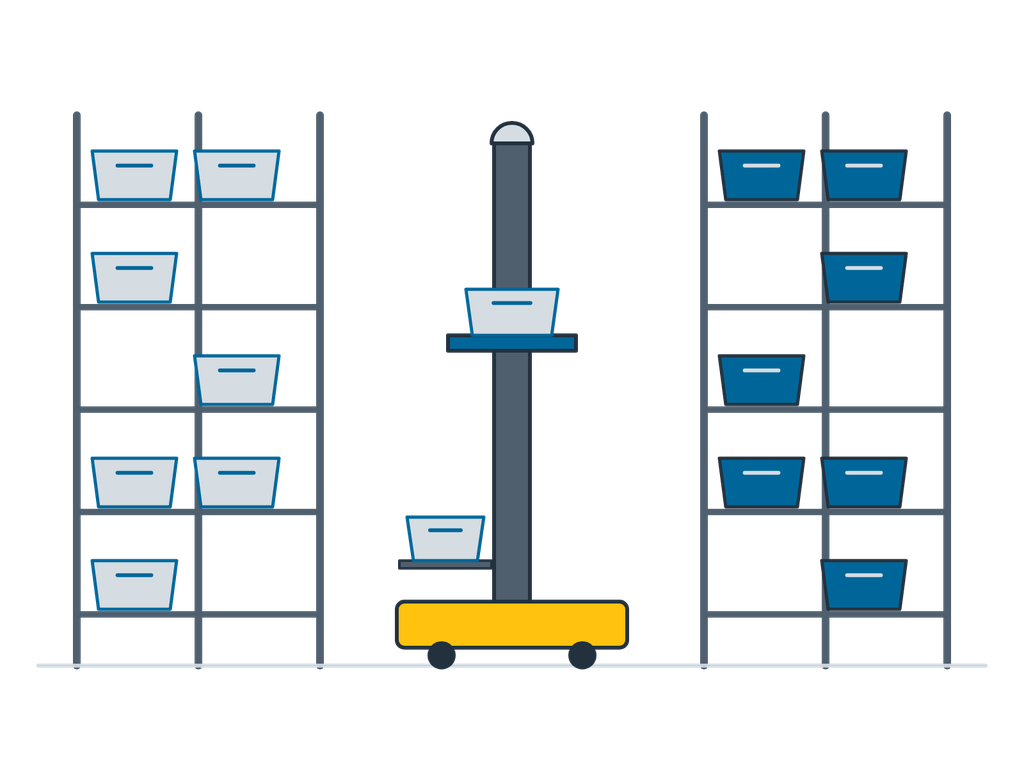
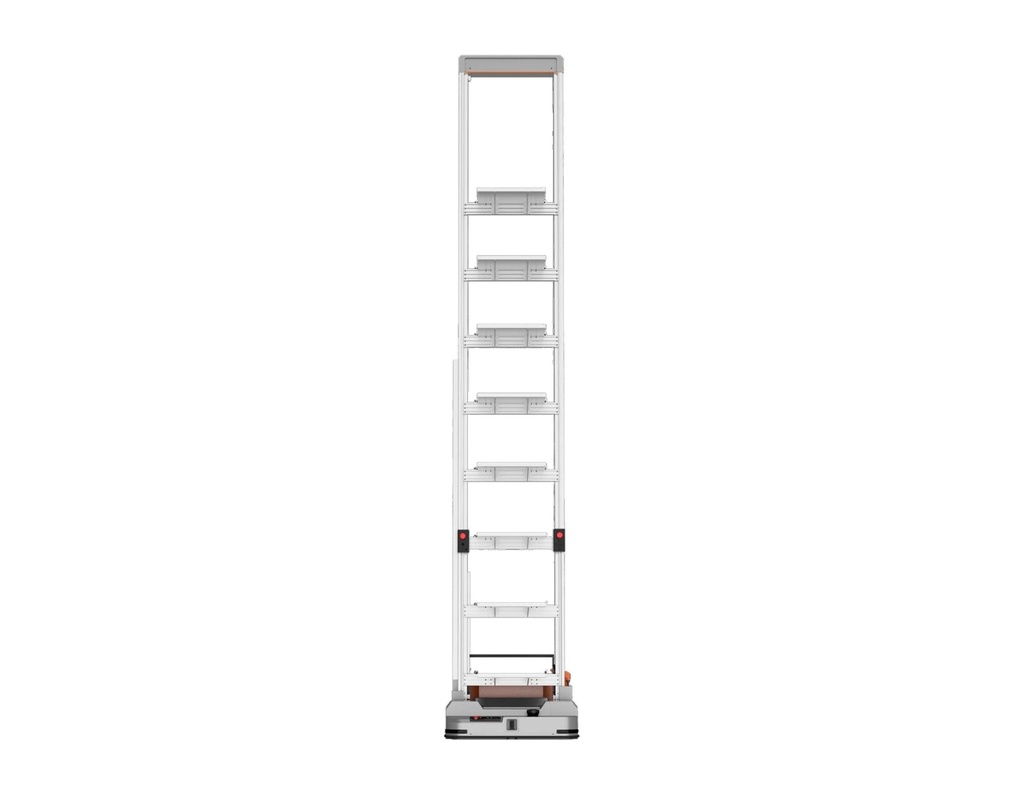
Робот для роботи з лотками та коробками (ACR) — це мобільний робот зі щоглою, який забирає лотки з поличкових стелажів (на висотних моделях — до 10 m), перевозить кілька штук одночасно та доставляє їх на робочу станцію або конвеєр. Поличкові стелажі мають бути налаштовані під проріз для лотка, висоту ярусу та ширину проходу; наявні палетні стелажі використовувати як є не можна. Робот орієнтується за підлоговими кодами, без рейок і стаціонарних підйомників, тому впровадження триває недовго, а парк зростає разом із бізнесом. Це рішення підходить складам, де можна змінити поличкові стелажі, та об'єктам електронної комерції, яким потрібно швидко наростити потужність.
| Висота обслуговування | ≤ 8 m (висотні моделі ≤ 10 m) |
|---|---|
| Розміри лотків | 600×400 / 400×300 mm і картонні коробки |
| Навантаження на лоток | ≤ 30 kg |
| Буфер на борту | 6–8 лотків |
| Швидкість | ≤ 2 m/s |
| Продуктивність одного робота | 100–200 лотків/год |
| Навігація | Підлогові коди — для позиціонування та виймання лотків |
| Заряджання | Автоматичне, літієвий акумулятор |
Наведені показники відповідають типовим діапазонам конфігурацій; точні характеристики визначаються під конкретний проєкт.