Система роботов для работы с коробами
Без рельсов и подъёмников: стеллажи настраиваются под роботов, которые возят лотки по проходам и запускаются в работу за считанные месяцы.
Без рельсов и подъёмников: стеллажи настраиваются под роботов, которые возят лотки по проходам и запускаются в работу за считанные месяцы.
Без рельсов и подъёмников: стеллажи настраиваются под роботов, которые возят лотки по проходам и запускаются в работу за считанные месяцы.
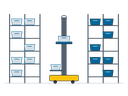
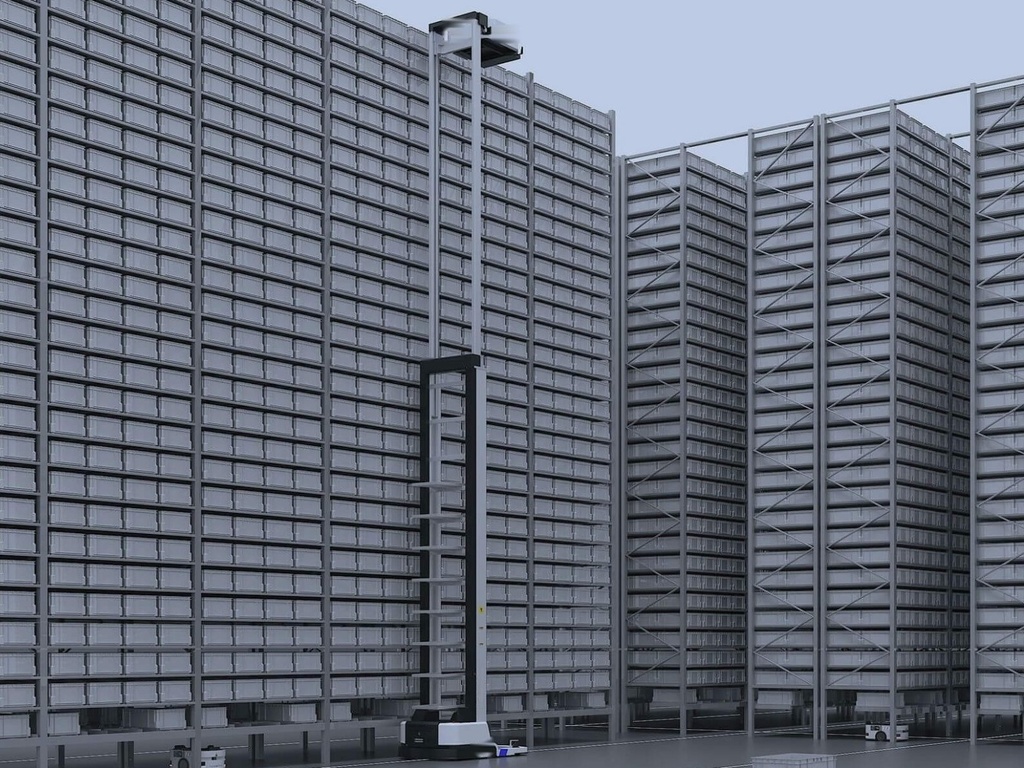
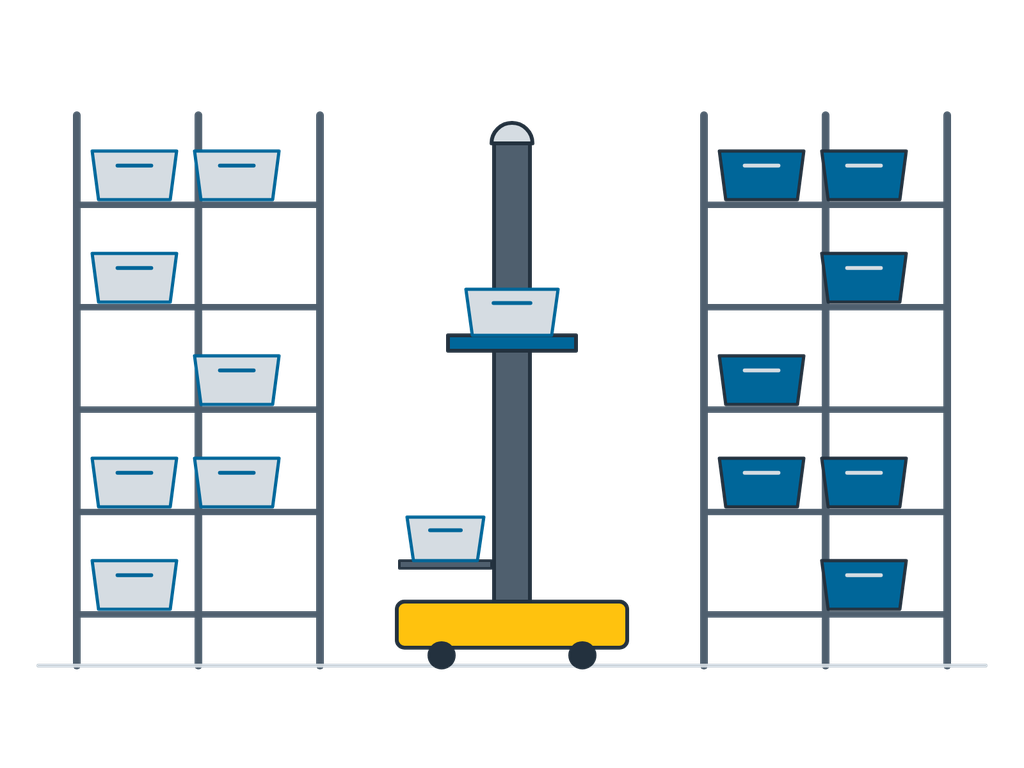
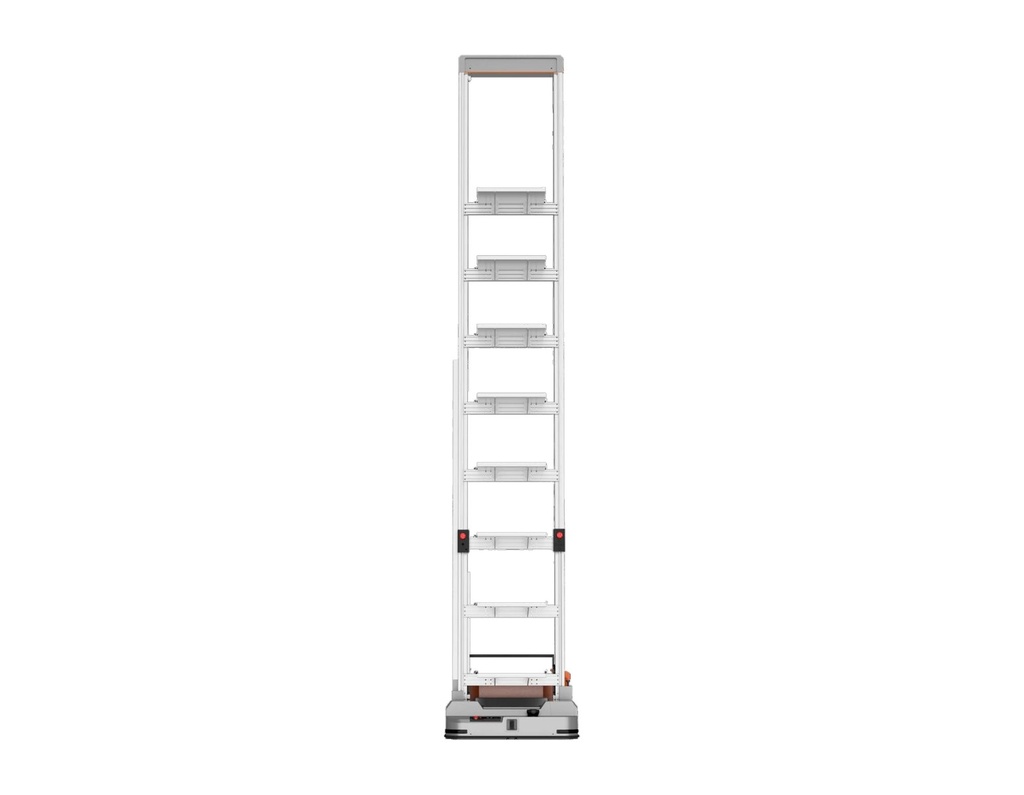
Робот для работы с коробами (ACR) — это мобильный робот с мачтой, который снимает лотки с полочных стеллажей (на высотных моделях — до 10 m), перевозит сразу несколько штук и подаёт их на рабочее место или конвейер. Стеллажи должны быть сконфигурированы под проём лотка, шаг ярусов и ширину прохода; существующие паллетные стеллажи использовать как есть нельзя. Навигация идёт по напольным кодам, без рельсов и стационарных подъёмников, поэтому внедрение занимает мало времени, а парк растёт вместе с бизнесом. Решение подходит складам, которые могут изменить свои стеллажи, и площадкам электронной коммерции, которым нужно быстро нарастить мощность.
| Высота захвата | ≤ 8 m (высотные модели ≤ 10 m) |
|---|---|
| Размеры лотков | 600×400 / 400×300 mm и короба |
| Нагрузка на лоток | ≤ 30 kg |
| Буфер на борту | 6–8 лотков |
| Скорость | ≤ 2 m/s |
| Производительность на робота | 100–200 лотков/ч |
| Навигация | Напольные коды — для позиционирования и извлечения лотков |
| Зарядка | Автоматическая, литиевая батарея |
Приведены типичные диапазоны конфигураций; точные характеристики определяются под конкретный проект.