التقاط القطع بالروبوت بالرؤية ثلاثية الأبعاد
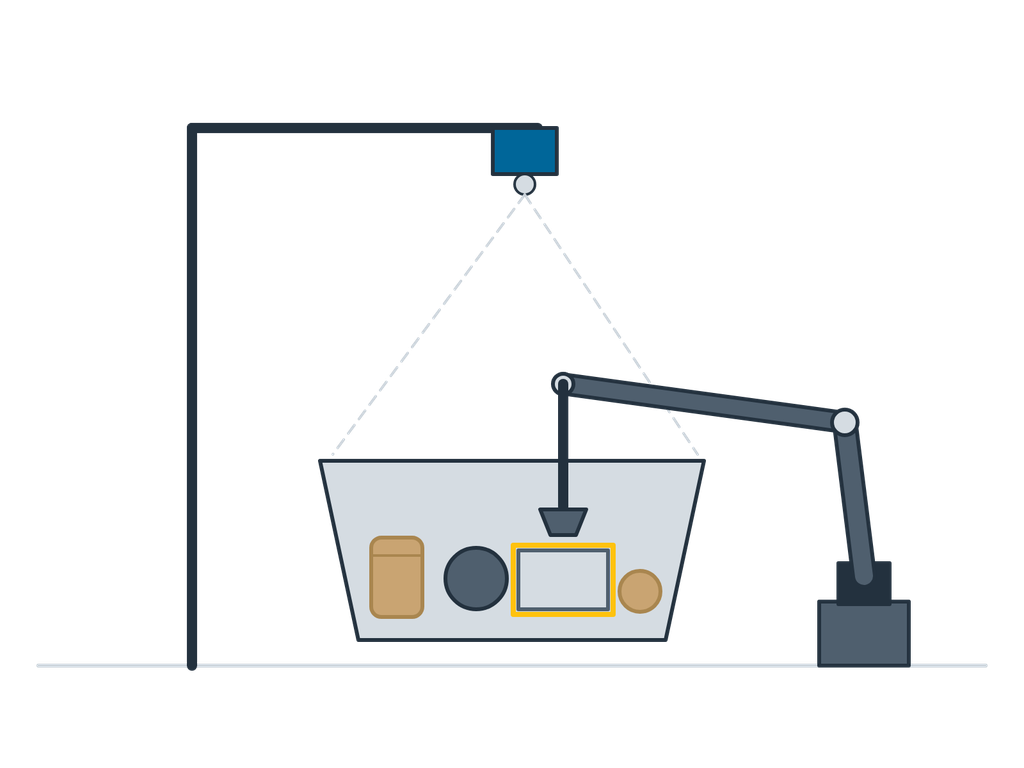
تنظر الكاميرا داخل الصندوق (tote)، ويلتقط الروبوت القطع المفردة. لا تحتاج الكراتين المنتظمة إلا إلى قليل من التعليم؛ أما أصناف SKU الجديدة فتحتاج إلى عينات وبيانات إمساك أولاً.
تنظر الكاميرا داخل الصندوق (tote)، ويلتقط الروبوت القطع المفردة. لا تحتاج الكراتين المنتظمة إلا إلى قليل من التعليم؛ أما أصناف SKU الجديدة فتحتاج إلى عينات وبيانات إمساك أولاً.
تنظر الكاميرا داخل الصندوق (tote)، ويلتقط الروبوت القطع المفردة. لا تحتاج الكراتين المنتظمة إلا إلى قليل من التعليم؛ أما أصناف SKU الجديدة فتحتاج إلى عينات وبيانات إمساك أولاً.
تُسند خلية الالتقاط بالرؤية ثلاثية الأبعاد إلى الروبوت مهمة التقاط القطع المتمثلة في إخراج قطعة واحدة من الصندوق. تمسح كاميرا ثلاثية الأبعاد الصندوق، ويحدد البرنامج موضع كل قطعة والسطح القابل للإمساك، فيلتقطها الروبوت بماسك شفط أو أصابع ويضعها في صندوق الطلب أو على ناقل. وبالجمع مع أنظمة المكوك أو روبوتات مناولة الصناديق، يتيح ذلك الالتقاط غير المأهول، ويناسب التجارة الإلكترونية والأدوية والإلكترونيات الاستهلاكية التي تضم أصناف SKU كثيرة وتغليفاً منتظماً.
| معدل الالتقاط | نحو 500–900 التقاطاً/ساعة للعلب الصلبة المنتظمة؛ الأكياس البلاستيكية والقطع الشفافة وأصناف SKU المختلطة تخضع لاختبارات العينات |
|---|---|
| مقاس القطعة | 20–400 mm، ≤ 3 kg (قابل للتوسيع) |
| الرؤية | كاميرا ثلاثية الأبعاد بالضوء المهيكل أو ToF؛ التغليف العاكس والشفاف يُقيَّم |
| الماسك | شفط متعدد المقاسات، أصابع لينة، تغيير آلي للأداة |
| التعرف | معدل نجاح عالٍ على الكراتين المنتظمة؛ الأكياس البلاستيكية والقطع العاكسة والشفافة تحتاج إلى اختبارات عينات. القطع التي يفشل التعرف عليها تُوجَّه إلى المناولة اليدوية |
| الروبوت | 6 محاور للصناديق العميقة والقطع المختلطة؛ روبوتات SCARA أو دلتا للقطع المنتظمة في الصناديق الضحلة |
| الواجهة | واجهة طلبات مع WMS / WCS |
الأرقام تمثل نطاقات تكوين نموذجية؛ وتُحدَّد المواصفات الدقيقة لكل مشروع.