Picking robotizado de unidades con visión 3D
La cámara mira dentro de la cubeta y el robot toma artículos individuales. Las cajas regulares requieren poco aprendizaje; las nuevas referencias (SKU) necesitan primero muestras y datos de agarre.
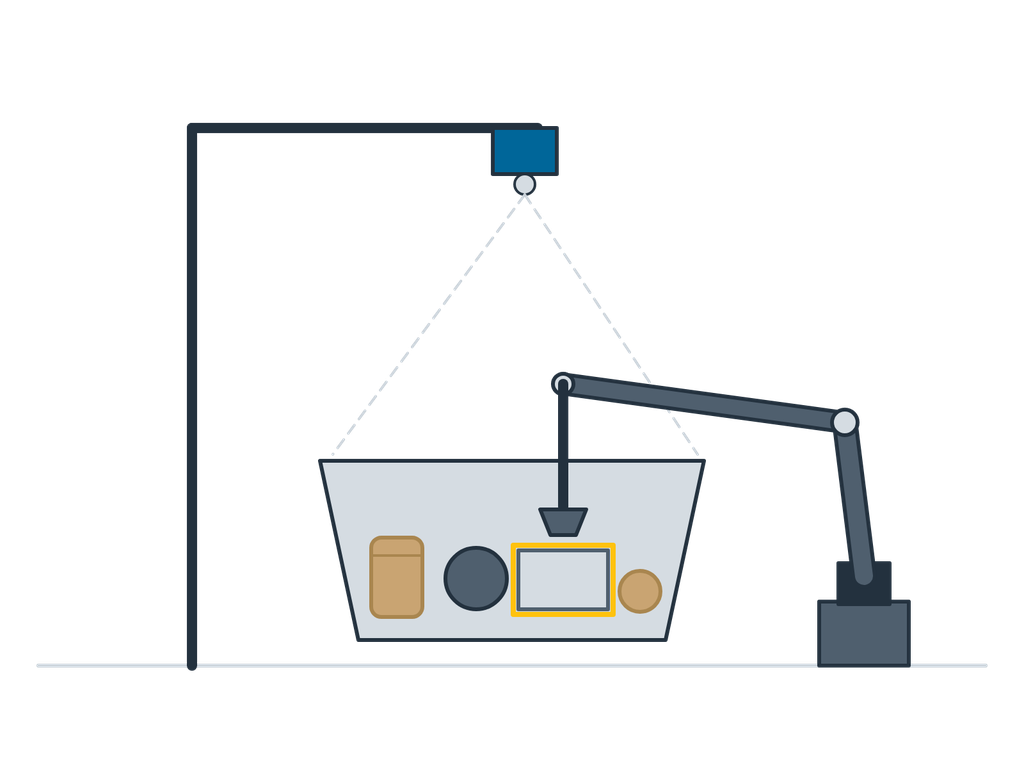
La cámara mira dentro de la cubeta y el robot toma artículos individuales. Las cajas regulares requieren poco aprendizaje; las nuevas referencias (SKU) necesitan primero muestras y datos de agarre.
La cámara mira dentro de la cubeta y el robot toma artículos individuales. Las cajas regulares requieren poco aprendizaje; las nuevas referencias (SKU) necesitan primero muestras y datos de agarre.
Una célula de picking con visión 3D asigna al robot la tarea de preparación de unidades extrayendo los artículos uno a uno de una cubeta. Una cámara 3D escanea la cubeta, el software identifica la posición y la superficie de agarre de cada artículo, y el robot lo toma con una garra de vacío o de dedos y lo deposita en la cubeta de pedido o en un transportador. Combinado con sistemas shuttle o de robots manipuladores de cajas, permite el picking sin operarios y resulta adecuado para comercio electrónico, sector farmacéutico y electrónica de consumo con muchas SKU y envases regulares.
| Cadencia de picking | Unos 500–900 picks/h con cajas rígidas regulares; bolsas de plástico, artículos transparentes y SKU mezcladas sujetos a pruebas con muestras |
|---|---|
| Tamaño del artículo | 20–400 mm, ≤ 3 kg (ampliable) |
| Visión | Cámara 3D de luz estructurada o ToF; los envases reflectantes y transparentes requieren evaluación |
| Garra | Vacío multitamaño, dedos blandos, cambio automático de herramienta |
| Reconocimiento | Alta tasa de acierto en cajas regulares; las bolsas de plástico y los artículos reflectantes y transparentes requieren pruebas con muestras. Los artículos fallidos se derivan a manipulación manual |
| Robot | 6 ejes para cubetas profundas y artículos mezclados; robots SCARA o delta para artículos regulares en cubetas bajas |
| Interfaz | Interfaz de pedidos con WMS / WCS |
Las cifras corresponden a rangos de configuración típicos; las especificaciones exactas se definen por proyecto.