3D 视觉机器人拣选
相机看料箱,机器人抓单件。规则纸盒可以少示教,新 SKU 要先有样品和抓取数据。
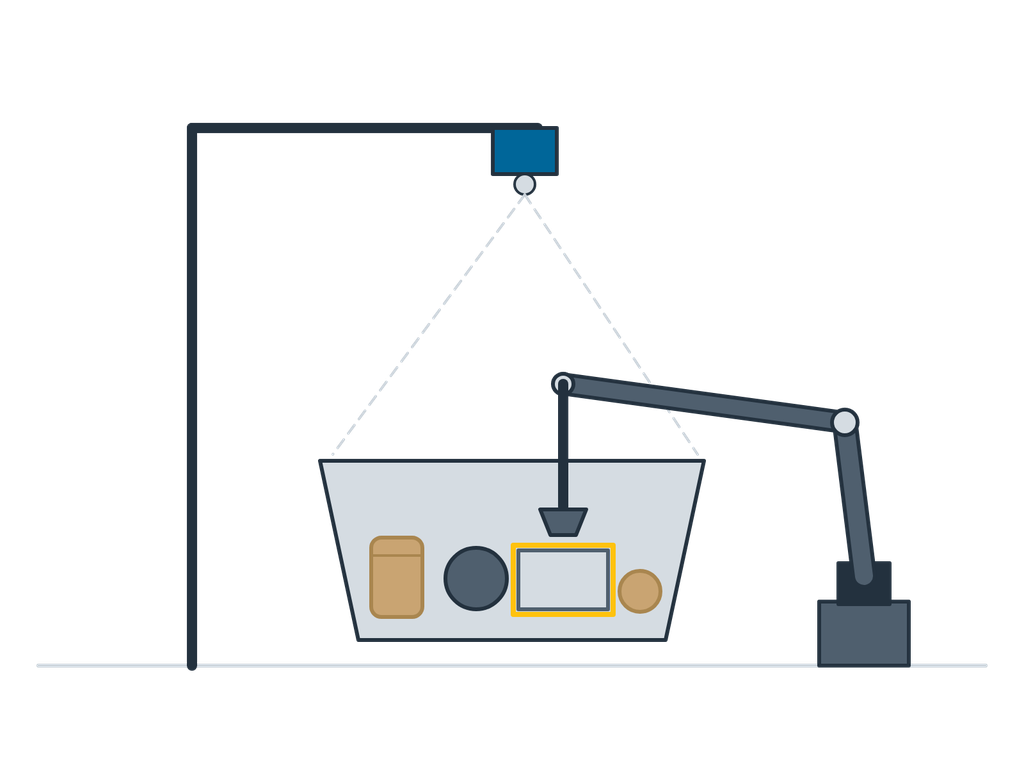
相机看料箱,机器人抓单件。规则纸盒可以少示教,新 SKU 要先有样品和抓取数据。
相机看料箱,机器人抓单件。规则纸盒可以少示教,新 SKU 要先有样品和抓取数据。
3D 视觉机器人拣选单元把拆零拣选中的“从料箱里取一件”交给机器人。3D 相机扫描料箱,软件识别每一件的位置和可抓取面,机器人用真空或夹持抓手取出,放到订单箱或输送线。它和穿梭车、箱式仓储机器人系统配合,可以做到无人拣选,适合 SKU 多、包装规则的电商、医药和 3C 商品。
| 拣选节拍 | 规则硬盒大约 500–900 件/h;软袋、透明件和混 SKU 以样品测试为准 |
|---|---|
| 物品尺寸 | 20–400 mm,重量 ≤ 3 kg(可扩展) |
| 视觉 | 结构光或 ToF 3D 相机,反光和透明包装需评估 |
| 抓手 | 多规格真空、柔性夹指,自动换抓手 |
| 识别率 | 规则纸盒成功率较高;软袋、反光和透明件须样品测试。失败件自动转人工 |
| 机器人 | 深料箱、混放用六轴;浅箱规则件可用 SCARA 或并联机器人 |
| 接口 | 与 WMS / WCS 订单接口 |
以上为常见配置范围,具体参数按您的项目确定。