3D görüntülemeli robotik parça toplama
Kamera kasaya bakar, robot tekil ürünleri alır. Düzgün koliler çok az tanıtma gerektirir; yeni SKU'lar için önce numune ve kavrama verisi gerekir.
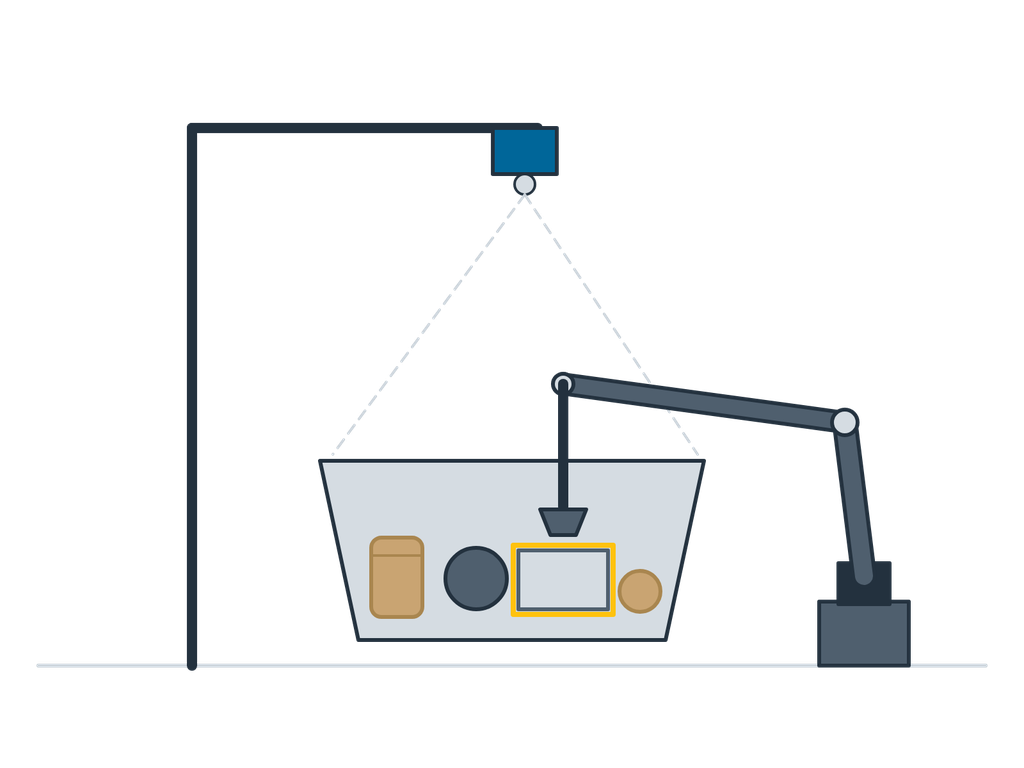
Kamera kasaya bakar, robot tekil ürünleri alır. Düzgün koliler çok az tanıtma gerektirir; yeni SKU'lar için önce numune ve kavrama verisi gerekir.
Kamera kasaya bakar, robot tekil ürünleri alır. Düzgün koliler çok az tanıtma gerektirir; yeni SKU'lar için önce numune ve kavrama verisi gerekir.
3D görüntü işlemeli toplama hücresi, kasadan tek bir ürün alma (adet toplama) görevini robota devreder. Bir 3D kamera kasayı tarar, yazılım her ürünün konumunu ve kavranabilir yüzeyini belirler; robot ürünü vakumlu veya parmaklı tutucuyla alıp sipariş kasasına ya da konveyöre bırakır. Shuttle veya kasa taşıma robotu sistemleriyle birleştirildiğinde insansız toplamaya olanak tanır ve çok sayıda SKU'ya ve düzgün ambalajlara sahip e-ticaret, ilaç ve tüketici elektroniği alanlarına uygundur.
| Toplama hızı | Düzgün sert kutularda yaklaşık 500–900 toplama/saat; poşetli ürünler, şeffaf ürünler ve karışık SKU'lar numune testine tabidir |
|---|---|
| Ürün boyutu | 20–400 mm, ≤ 3 kg (genişletilebilir) |
| Görüntüleme | Yapısal ışıklı (structured-light) veya ToF 3D kamera; yansıtıcı ve şeffaf ambalajlar değerlendirilmelidir |
| Tutucu | Farklı boyutlarda vakum, yumuşak parmaklar, otomatik takım değiştirme |
| Tanıma | Düzgün kolilerde yüksek başarı oranı; poşetli, yansıtıcı ve şeffaf ürünler numune testi gerektirir. Başarısız ürünler manuel işlemeye yönlendirilir |
| Robot | Derin kasalar ve karışık ürünler için 6 eksenli; sığ kasalardaki düzgün ürünler için SCARA veya delta robotlar |
| Arayüz | WMS / WCS ile sipariş arayüzü |
Rakamlar tipik yapılandırma aralıklarıdır; kesin teknik özellikler projeye göre belirlenir.