AGV de elevación que pasa por debajo
Se introduce bajo una estantería o un carro, lo eleva y arranca: el robot que hace posible el picking de estantería a persona y el suministro a pie de línea.
Se introduce bajo una estantería o un carro, lo eleva y arranca: el robot que hace posible el picking de estantería a persona y el suministro a pie de línea.
Se introduce bajo una estantería o un carro, lo eleva y arranca: el robot que hace posible el picking de estantería a persona y el suministro a pie de línea.
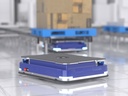
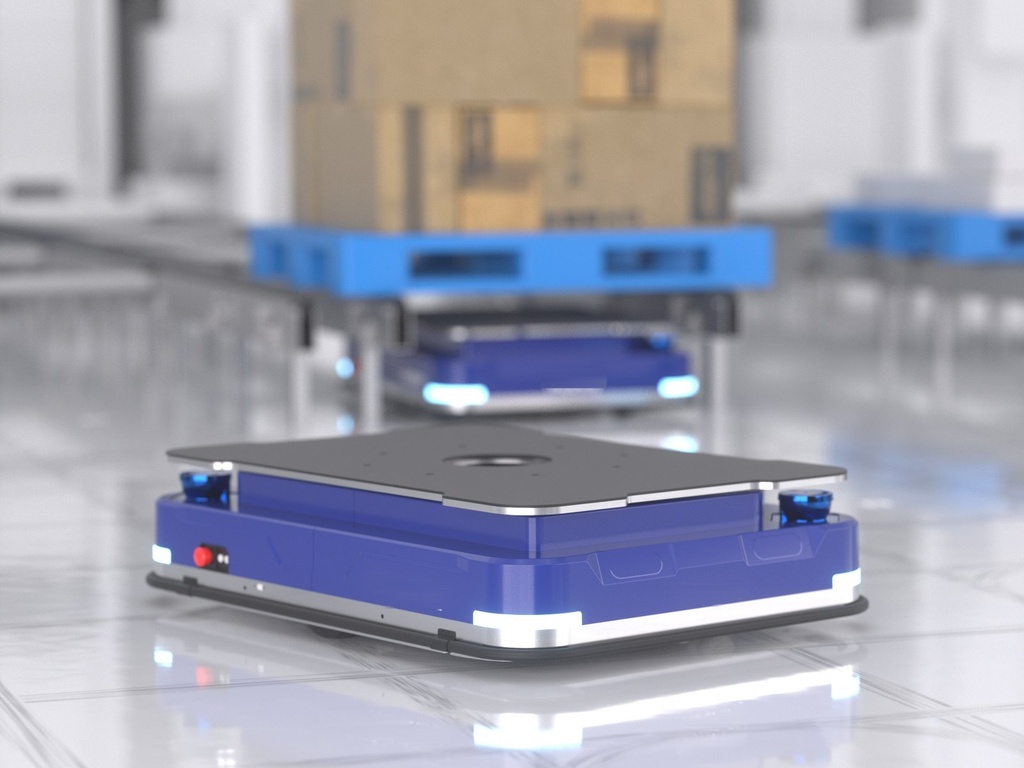
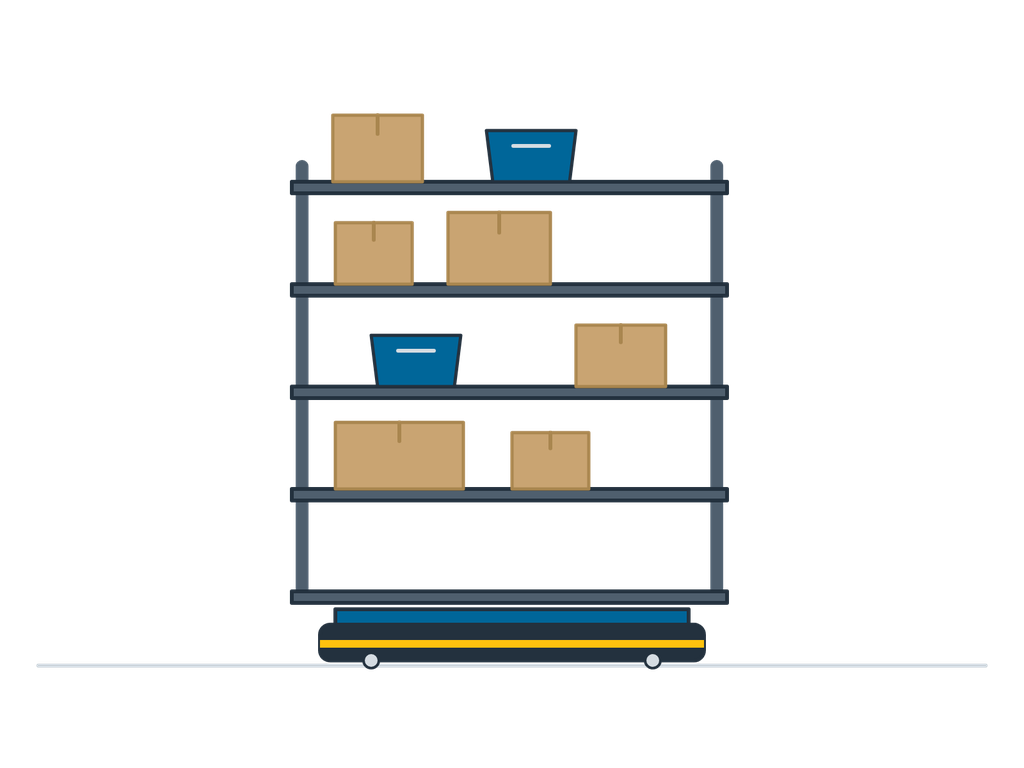
Un AGV de elevación que pasa por debajo es un robot móvil de bajo perfil que se sitúa bajo una estantería o un carro, lo eleva y traslada el conjunto completo hasta un puesto de trabajo o a pie de línea. En los sistemas de estantería a persona, acerca la estantería entera al operario de picking; en las fábricas, lleva los carros de material desde el almacén hasta la línea. La navegación emplea códigos en el suelo o SLAM láser, y el software de flota coordina cientos de robots simultáneamente.
| Carga | 500–1.500 kg |
|---|---|
| Carrera de elevación | Unos 60 mm |
| Navegación | Códigos en el suelo (±5 mm) o SLAM láser |
| Velocidad | 1,5–2,0 m/s |
| Altura del chasis | Unos 250–300 mm; modelos extrabajos tipo cuchilla de unos 125 mm para entrar bajo carros y estanterías de menor altura libre |
| Batería | Litio, carga automática |
| Estanterías móviles | Peso total de la estantería o del carro dentro de la carga útil del modelo seleccionado; las estanterías permiten el picking por varias caras |
| Flota | Gestor de flota multi-robot con interfaz WMS/MES |
Las cifras corresponden a rangos de configuración típicos; las especificaciones exactas se definen por proyecto.