Підкатний підйомний AGV
Заїжджає під стелажну секцію або візок, підіймає та везе: робот, що лежить в основі комплектації «стелаж до людини» та доставки на лінію.
Заїжджає під стелажну секцію або візок, підіймає та везе: робот, що лежить в основі комплектації «стелаж до людини» та доставки на лінію.
Заїжджає під стелажну секцію або візок, підіймає та везе: робот, що лежить в основі комплектації «стелаж до людини» та доставки на лінію.
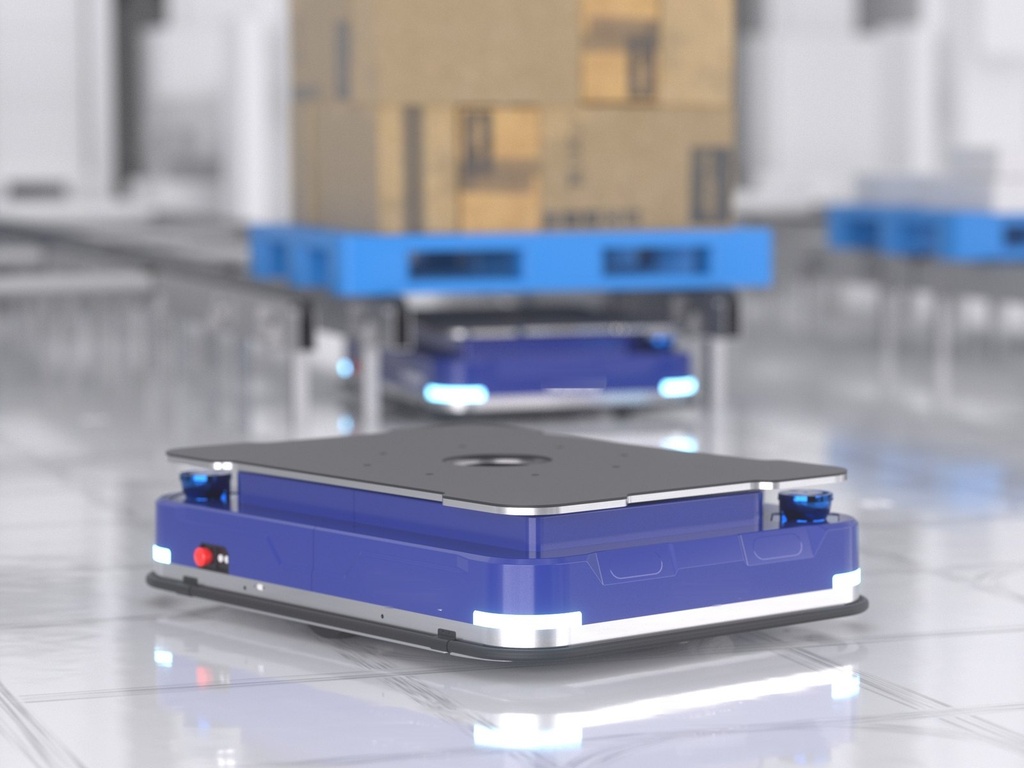
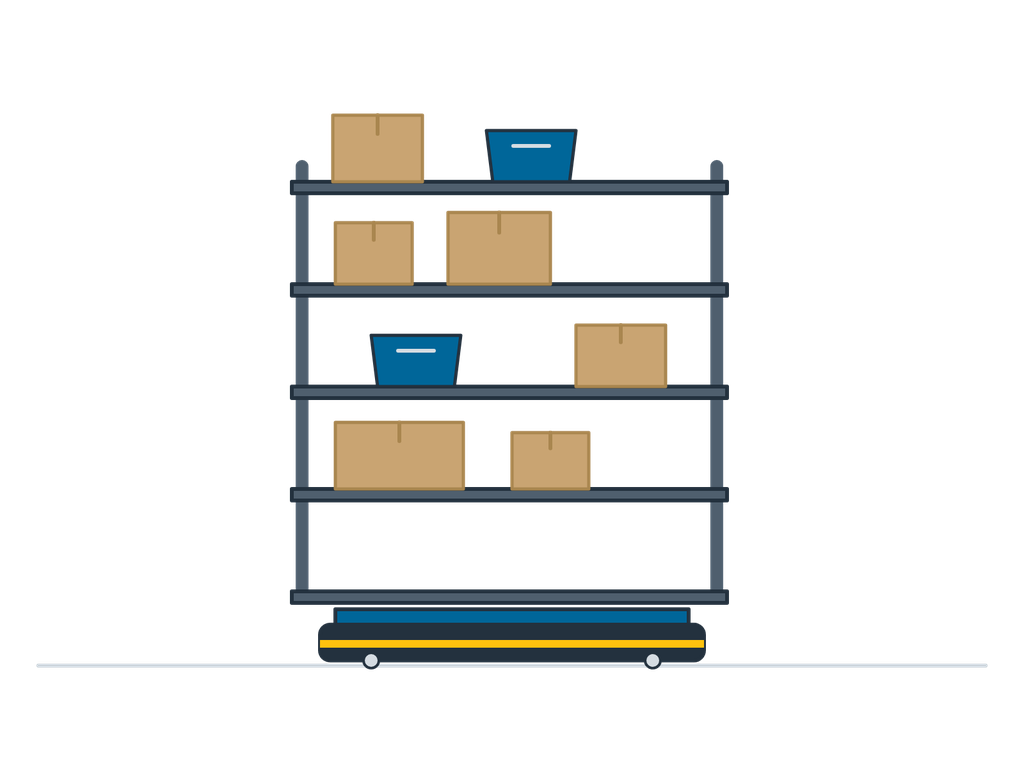
Підкатний підйомний AGV — це низькопрофільний мобільний робот, який заїжджає під стелажну секцію або візок, підіймає їх і перевозить усю конструкцію до робочого місця чи позиції біля лінії. У системах комплектації «стелаж до людини» він доставляє весь стелаж до комплектувальника; на заводах — возить візки з матеріалами зі складу на лінію. Для навігації використовуються підлогові коди або лазерний SLAM, а ПЗ керування парком координує одночасну роботу сотень роботів.
| Вантажопідйомність | 500–1 500 kg |
|---|---|
| Хід підйому | Близько 60 mm |
| Навігація | Підлогові коди (±5 mm) або лазерний SLAM |
| Швидкість | 1,5–2,0 m/s |
| Висота корпусу | Близько 250–300 mm; низькопрофільні моделі лезового типу — близько 125 mm для заїзду під низькі візки та стелажі |
| Акумулятор | Літієвий, автоматичне заряджання |
| Стелажні секції | Повна маса стелажа або візка — у межах вантажопідйомності обраної моделі; відбір зі стелажів можливий із кількох сторін |
| Керування парком | Диспетчер парку роботів з інтерфейсом до WMS/MES |
Наведені показники відповідають типовим діапазонам конфігурацій; точні характеристики визначаються під конкретний проєкт.