Подъёмный AGV подкатного типа
Заезжает под мобильный стеллаж или тележку, поднимает и везёт: робот в основе комплектации «стеллаж к человеку» и доставки к линии.
Заезжает под мобильный стеллаж или тележку, поднимает и везёт: робот в основе комплектации «стеллаж к человеку» и доставки к линии.
Заезжает под мобильный стеллаж или тележку, поднимает и везёт: робот в основе комплектации «стеллаж к человеку» и доставки к линии.
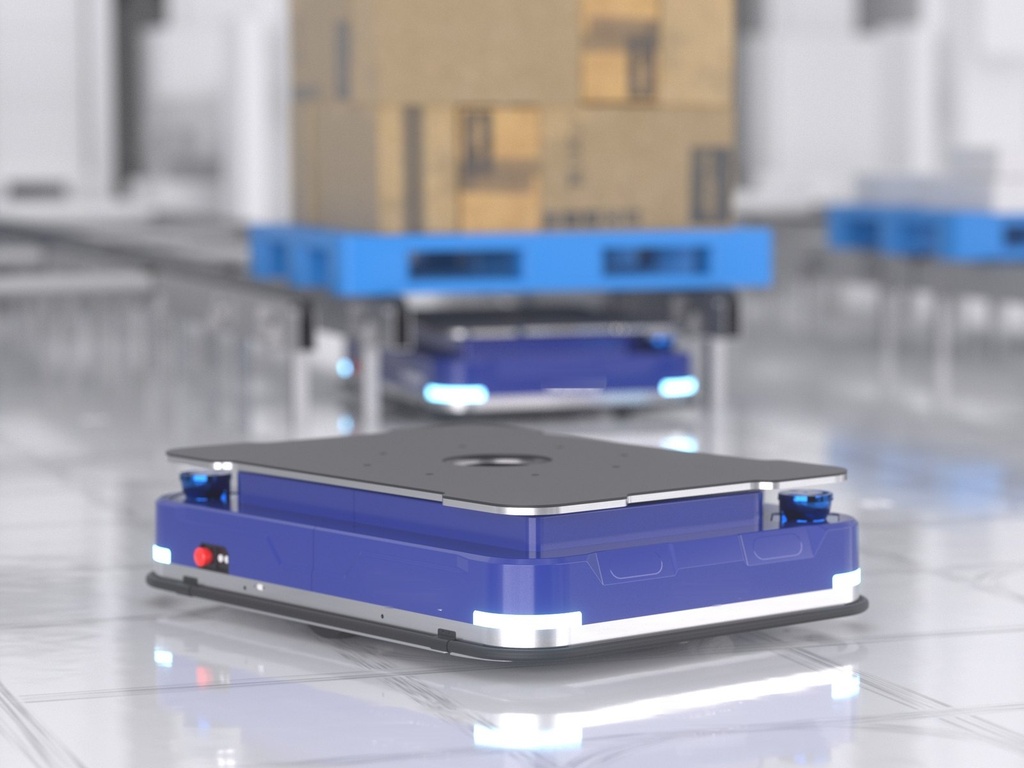
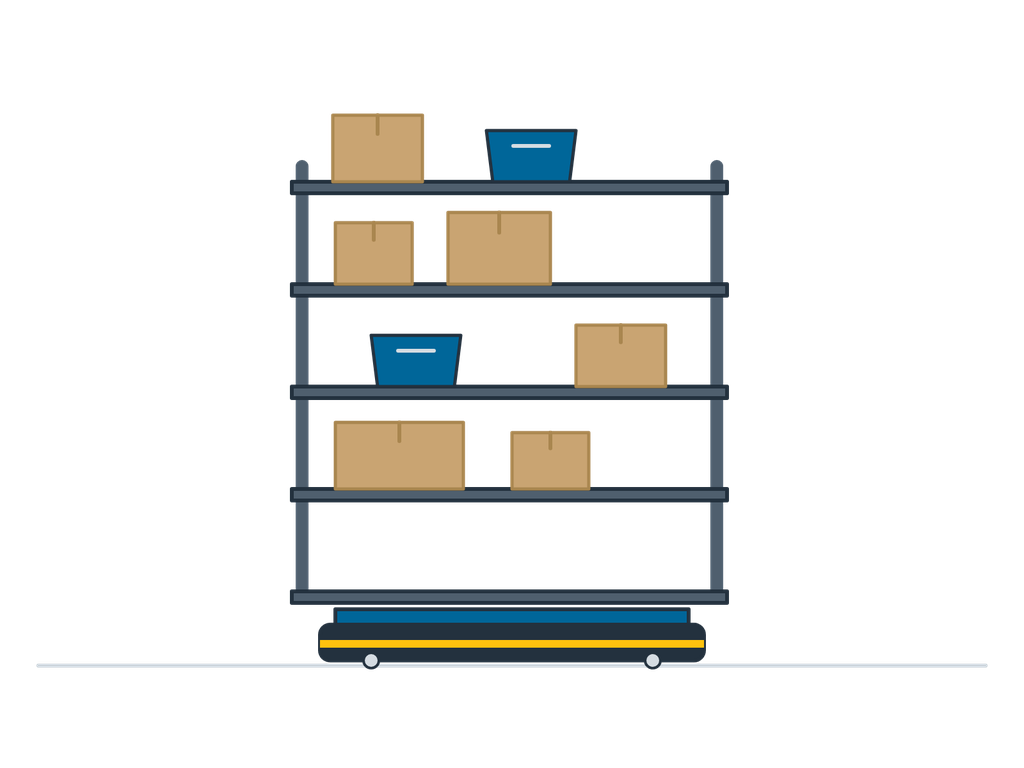
Подъёмный AGV подкатного типа — это низкопрофильный мобильный робот, который заезжает под мобильный стеллаж или тележку, приподнимает их и перевозит целиком к рабочему месту или к позиции у линии. В системах комплектации «стеллаж к человеку» (shelf-to-person) он доставляет весь стеллаж к комплектовщику; на заводах — развозит тележки с материалами со склада к линиям. Навигация осуществляется по напольным кодам или по технологии лазерного SLAM, а система управления флотом координирует одновременную работу сотен роботов.
| Грузоподъёмность | 500–1 500 kg |
|---|---|
| Ход подъёма | Около 60 mm |
| Навигация | Напольные коды (±5 mm) или лазерный SLAM |
| Скорость | 1,5–2,0 m/s |
| Высота корпуса | Около 250–300 mm; низкопрофильные модели лезвийного типа — около 125 mm для заезда под более низкие тележки и стеллажи |
| Аккумулятор | Литиевый, автоматическая зарядка |
| Мобильные стеллажи | Полная масса стеллажа или тележки с грузом — в пределах грузоподъёмности выбранной модели; отбор со стеллажей возможен с нескольких сторон |
| Управление флотом | Система управления парком роботов с интерфейсом к WMS/MES |
Приведены типичные диапазоны конфигураций; точные характеристики определяются под конкретный проект.