Роботизированная ячейка депаллетизации
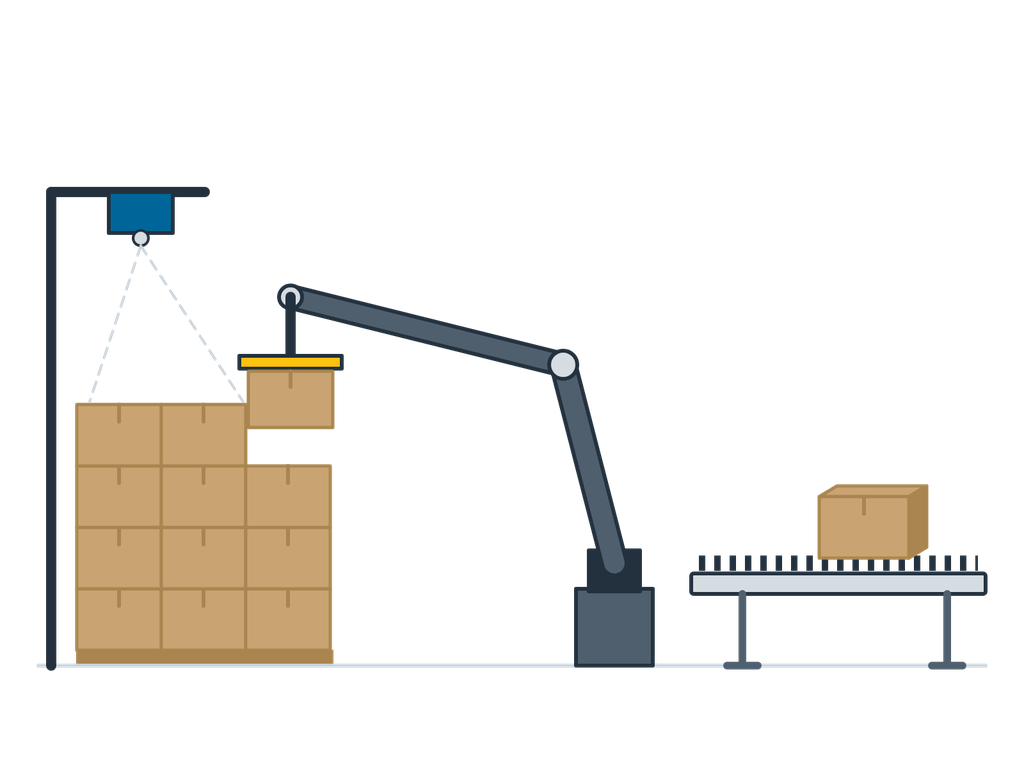
Паллеты на входе, штучные короба на выходе: 3D-зрение распознаёт смешанные штабели без предварительного обучения схемам укладки.
Паллеты на входе, штучные короба на выходе: 3D-зрение распознаёт смешанные штабели без предварительного обучения схемам укладки.
Паллеты на входе, штучные короба на выходе: 3D-зрение распознаёт смешанные штабели без предварительного обучения схемам укладки.
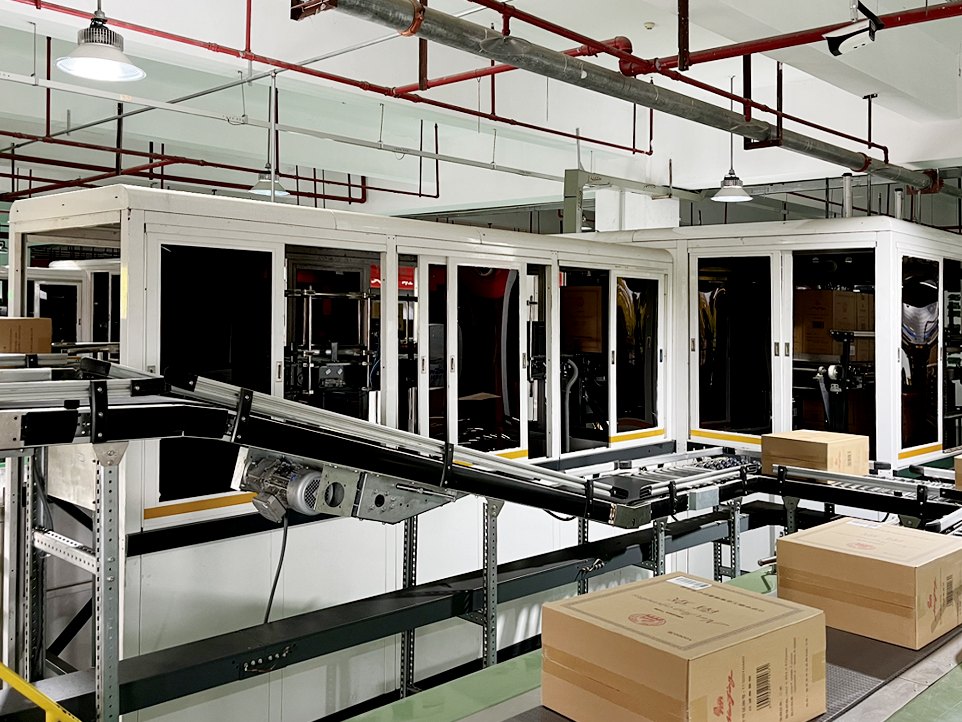
Роботизированная ячейка депаллетизации снимает короба по одному с входящих паллет и перекладывает их на конвейер или в лотки для последующего размещения на складе, сортировки или подачи на производственную линию. Система 3D-зрения осматривает каждый слой сверху и определяет положение, размеры и ориентацию каждого короба, что позволяет разбирать паллеты с несколькими типами коробов. Освободившиеся паллеты можно автоматически возвращать. Стрейч-плёнка, обвязочная лента и сильно завалившиеся паллеты требуют отдельной обработки.
| Производительность | Однородные короба, по одному: обычно около 500–900 коробов/ч; смешанные короба — около 400–700 коробов/ч |
|---|---|
| Масса короба | ≤ 30 kg (вакуумный захват) / ≤ 50 kg (прижимной захват) |
| Размеры короба | 200–800 mm |
| Высота штабеля | ≤ 2 200 mm |
| Машинное зрение | 3D-камера распознаёт смешанные короба; между коробами необходимы видимые зазоры. Предварительно заданные схемы укладки не требуются; новые типы коробов подтверждаются на образцах |
| Захват | Зонированный вакуумный или прижимной |
| Паллеты | Европаллеты / индустриальные, с автоматическим возвратом порожних паллет |
Приведены типичные диапазоны конфигураций; точные характеристики определяются под конкретный проект.