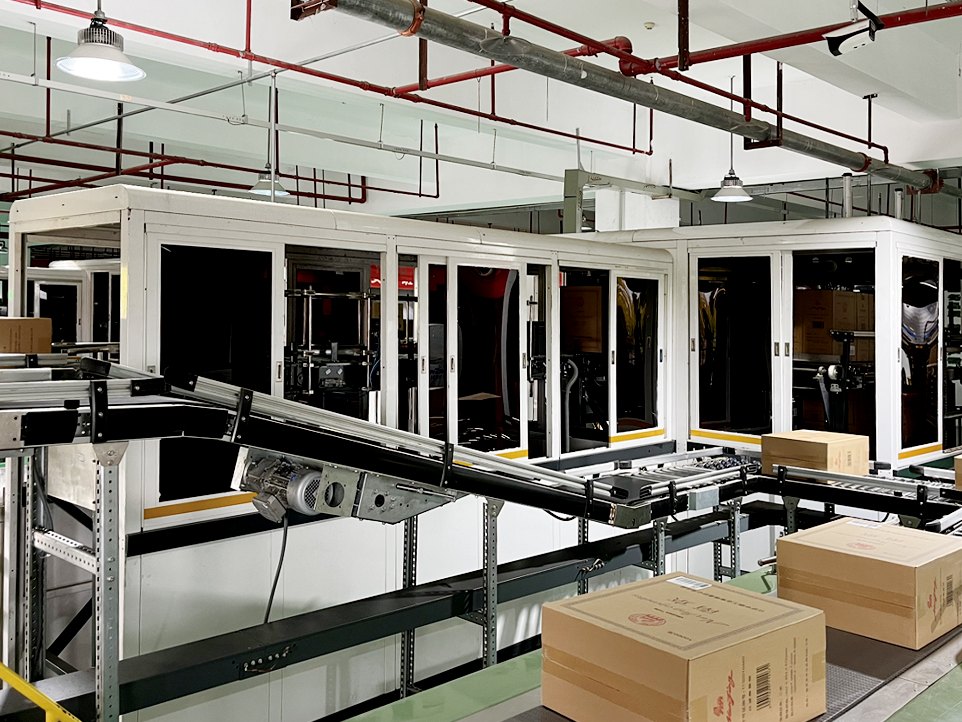
机器人拆垛工作站
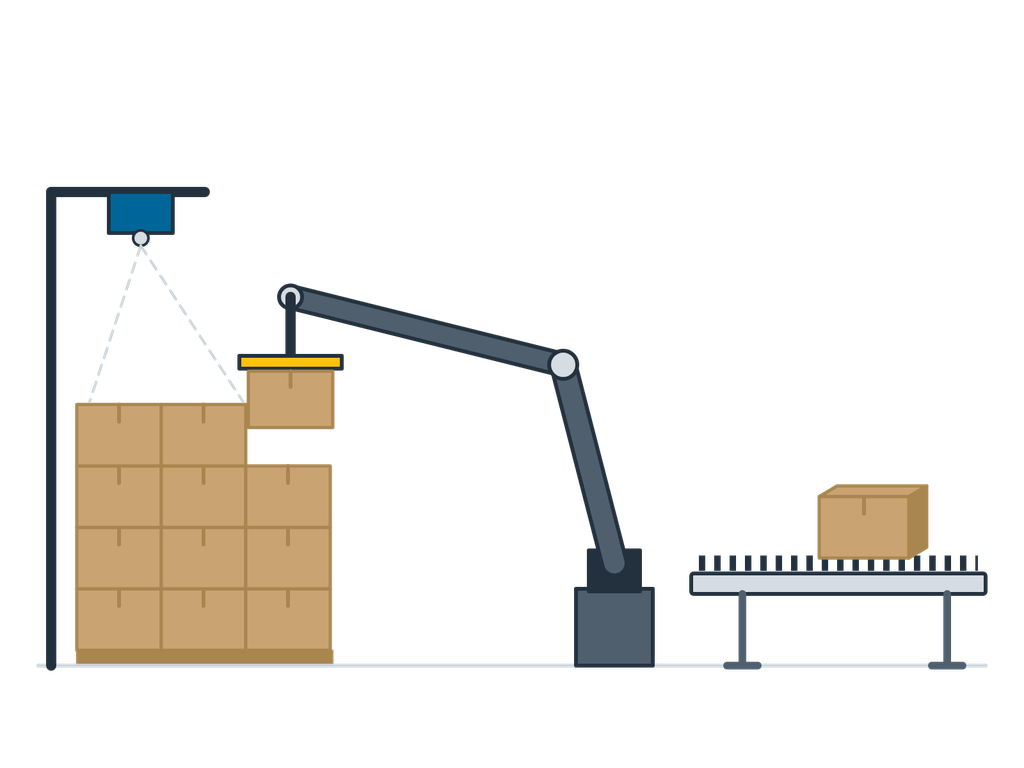
整托输入、单箱输出,3D 视觉识别混箱垛型,无需预先示教。
整托输入、单箱输出,3D 视觉识别混箱垛型,无需预先示教。
整托输入、单箱输出,3D 视觉识别混箱垛型,无需预先示教。
机器人拆垛工作站把入库托盘上的箱子一箱一箱取下,放到输送线或料箱里,供后续入库、分拣或生产投料。3D 视觉从上方识别每一层箱子的位置、尺寸和朝向,所以同一托盘上有不同箱型也能处理。空托盘可以自动回收。缠绕膜、打包带和严重倒垛需要单独处理。
| 拆垛能力 | 单一箱型逐箱拆,常见约 500–900 箱/h;混箱约 400–700 箱/h |
|---|---|
| 箱子重量 | ≤ 30 kg(真空)/ ≤ 50 kg(夹抱) |
| 箱子尺寸 | 200–800 mm |
| 垛高 | ≤ 2,200 mm |
| 视觉 | 3D 相机识别混箱,箱与箱之间要有可见间隙;垛型不用预制,新箱型须用样品确认抓取 |
| 抓手 | 真空(多区独立控制)或夹抱 |
| 托盘 | 欧标 / 工业托盘,自动回收 |
以上为常见配置范围,具体参数按您的项目确定。