Роботизована комірка депалетизації
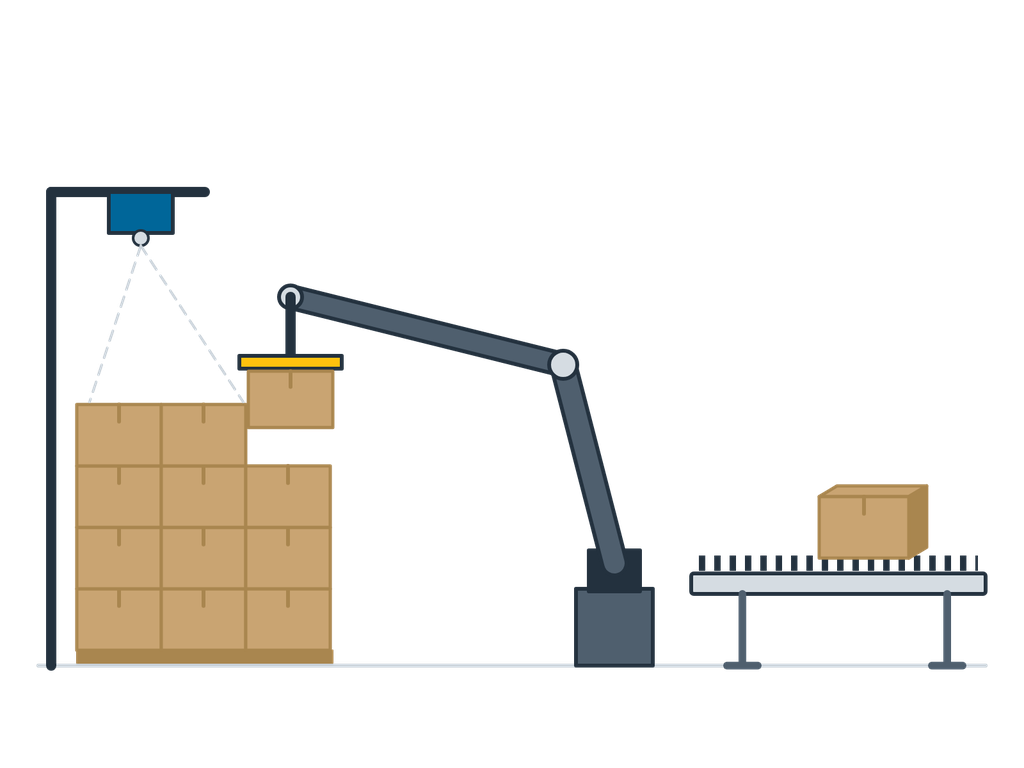
На вході — палети, на виході — окремі ящики: 3D-зір розпізнає змішані штабелі без попереднього навчання схем укладання.
На вході — палети, на виході — окремі ящики: 3D-зір розпізнає змішані штабелі без попереднього навчання схем укладання.
На вході — палети, на виході — окремі ящики: 3D-зір розпізнає змішані штабелі без попереднього навчання схем укладання.
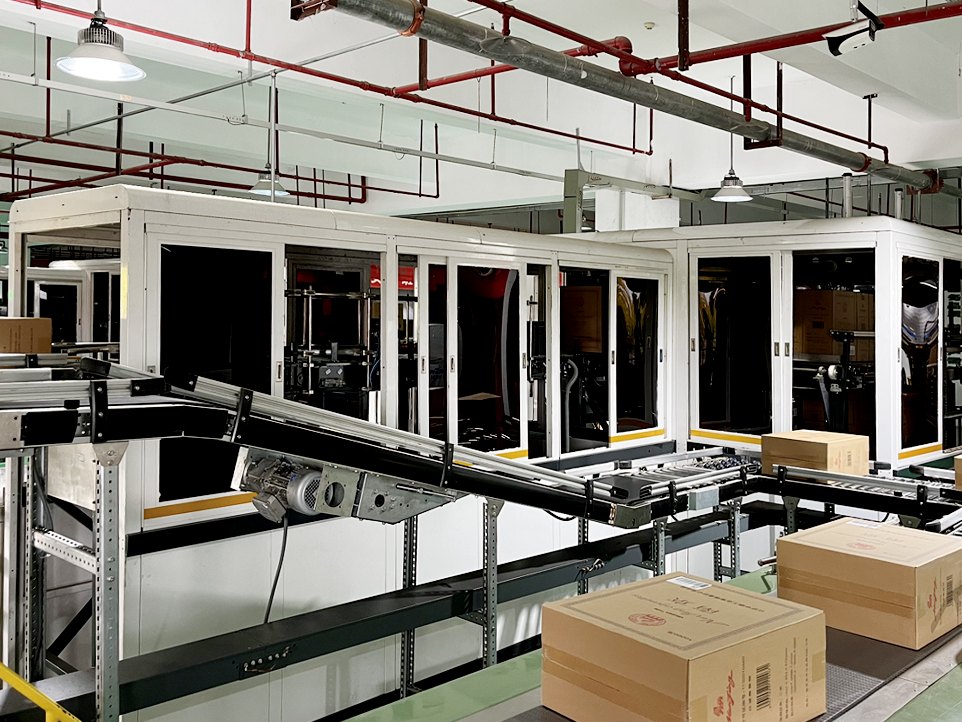
Роботизована комірка депалетизації по одному знімає ящики з вхідних палет і подає їх на конвеєр або в лотки для розміщення на зберігання, сортування чи живлення лінії. Система 3D-зору оглядає кожен шар зверху та визначає положення, розмір і орієнтацію, завдяки чому обробляються палети з кількома типами ящиків. Порожні палети можуть автоматично повертатися. Стрейч-плівка, пакувальні стрічки та сильно обвалені палети потребують окремої обробки.
| Продуктивність | Однорідні ящики, поштучно: зазвичай близько 500–900 ящиків/год; мікс-ящики — близько 400–700 ящиків/год |
|---|---|
| Маса ящика | ≤ 30 kg (вакуумний захват) / ≤ 50 kg (притискний захват) |
| Розмір ящика | 200–800 mm |
| Висота штабеля | ≤ 2 200 mm |
| Машинний зір | 3D-камера розпізнає змішані ящики; потрібні видимі проміжки між ящиками. Попередньо задані схеми палет не потрібні; нові типи ящиків підтверджуються на зразках |
| Захват | Зонований вакуумний або притискний |
| Палети | Євро / індустріальні, автоматичне повернення палет |
Наведені показники відповідають типовим діапазонам конфігурацій; точні характеристики визначаються під конкретний проєкт.